MS/01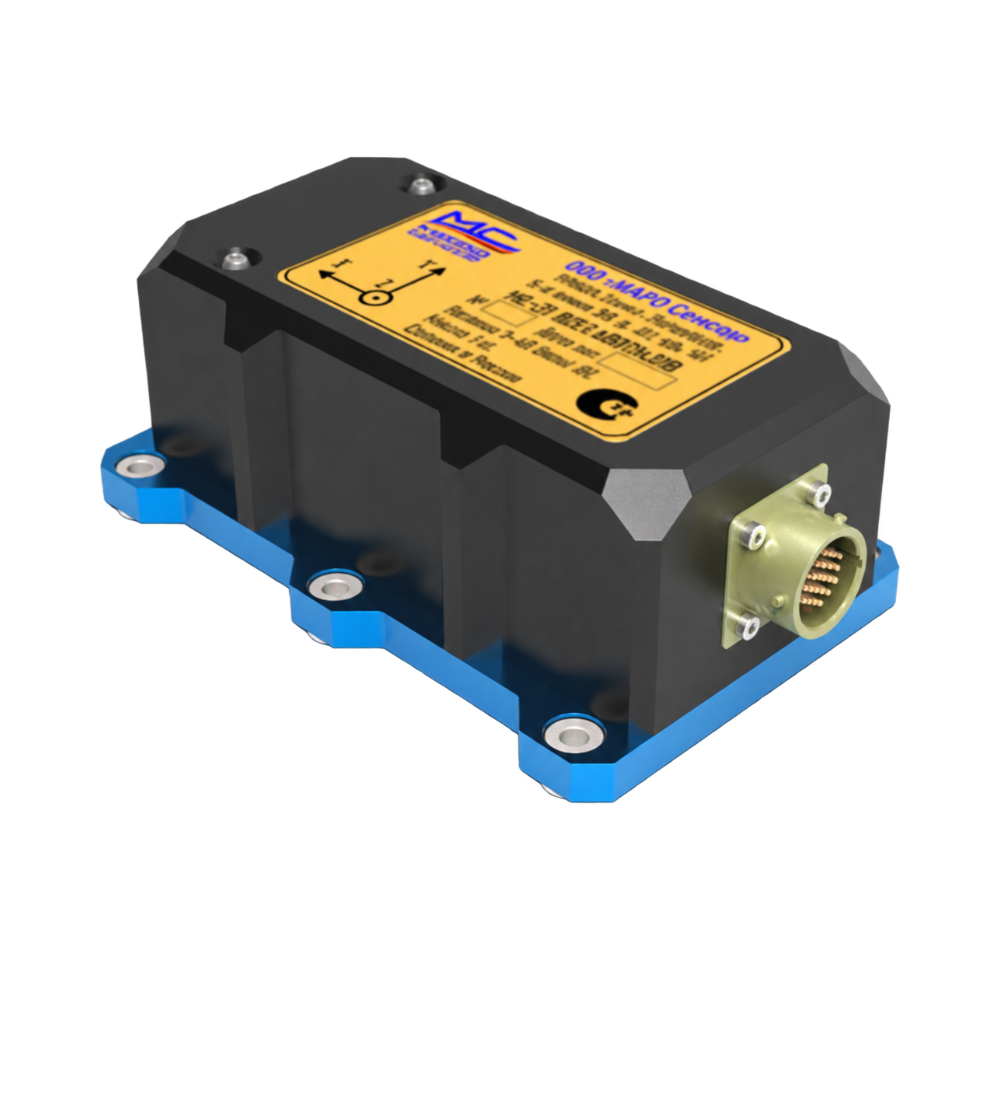 MRU · VER 3/4
MS-21
Unidad de referencia de movimiento · MRU

 Diseñado en Rusia.Instrumentación marítima
PRODUCTOS / DISPOSITIVOS INERCIALES
girocompás MSG-25 y sensores de la serie MS. Acelerómetros y giroscopios MEMS, procesamiento de mediciones y transferencia de datos al sistema de a bordo.
GIROCOMPÁS
Determinación del rumbo y parámetros del movimiento de la embarcación. Una página separada contiene la composición, los parámetros publicados y los detalles de integración.
Información sobre MSG-25 ↗MRU · VER 3/4Unidad de referencia de movimiento · MRU
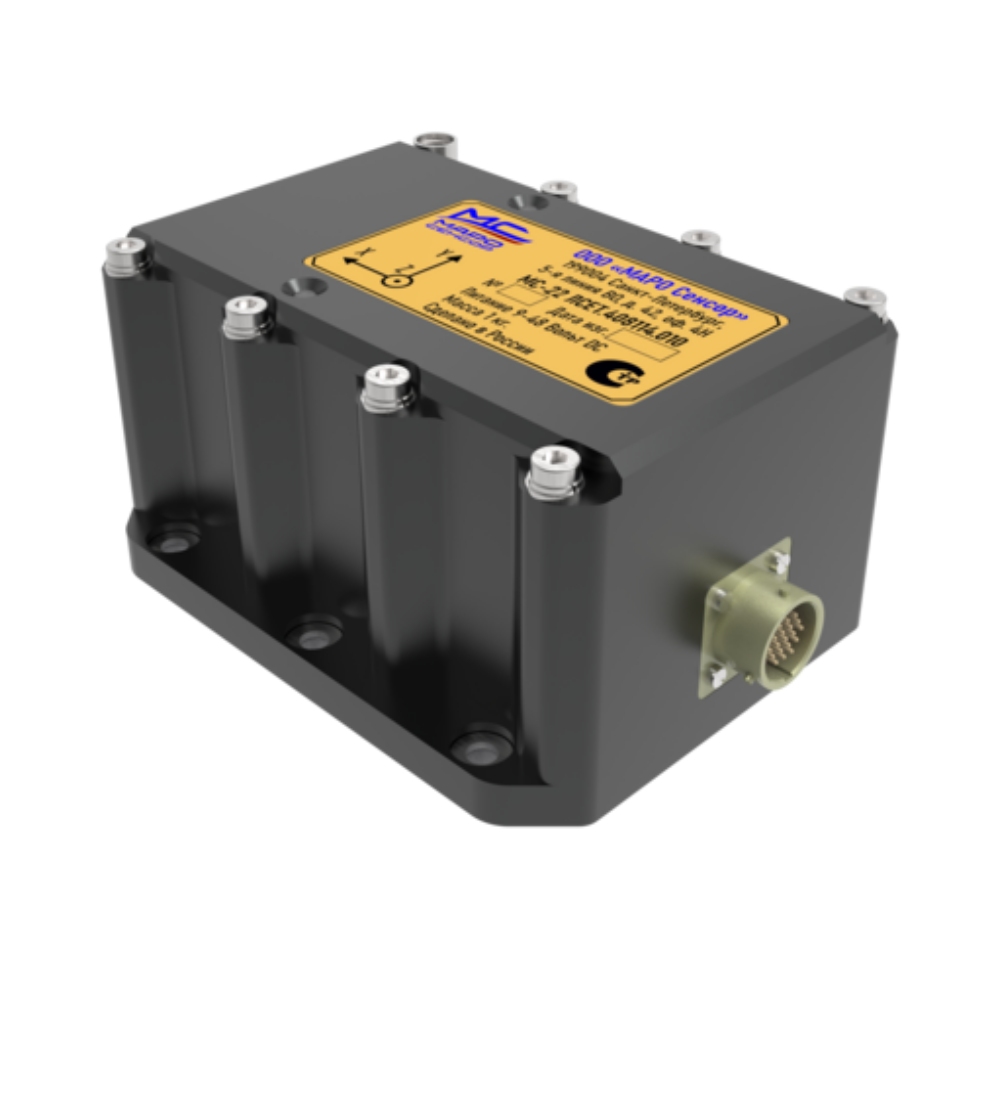 MRU · VER 3/4
Unidad de referencia de movimiento · MRU
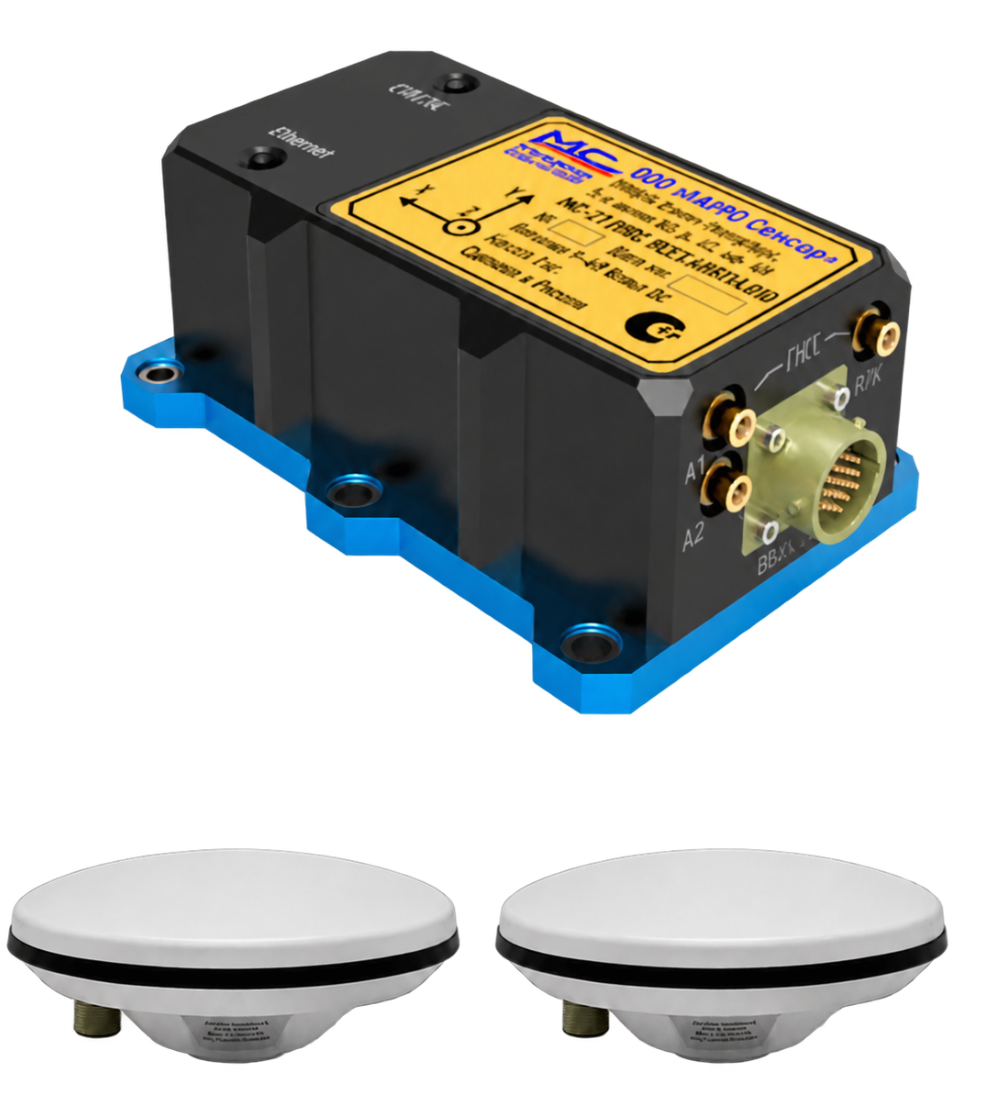 GNSS · RTK
 MS-21-F
LO QUE MIDE EL DISPOSITIVO
DATOS TÉCNICOS
El catálogo se divide por secciones: los errores estáticos y dinámicos se muestran por separado; la composición de los datos depende de la configuración.
| Nombre del parámetro/característica | MS-21 MRU | MC-22 MRU | MS-21 GNSS MRU | MS-21 GNSS-mini | Nota |
|---|---|---|---|---|---|
| 1 Determinación de la orientación | |||||
| 1.1 Rango de medición de ángulos de balanceo/cabeceo/rumbo* | ±180° | ±180° | ±180° | ±180° | *) |
| 1.2 Resolución, todos los ejes | 0,0001° | 0,0001° | 0,0001° | 0,0001° | |
| 1.3 Ruido en ángulos de balanceo/cabeceo (RMS), en una banda de 10 Hz | 0,005° | 0,001° | 0,005° | 0,005° | |
| 1.4 Error al determinar los ángulos de balanceo/compensación, estática 30 min (RMS) | 0,005° | 0,003° | 0,003° | 0,003° | |
| 1.5 Error al determinar los ángulos de balanceo/compensación, dinámica a ±30°, 10 min (RMS) | 0,008° | 0,005° | 0,008° | 0,008° | |
| 2 Determinación de velocidades angulares (ωx, ωy, ωz) | **) | ||||
| 2.1 Rango de velocidades angulares medidas (a lo largo de los ejes de balanceo, trimado y rumbo) | ± 2000°/seg | ± 2000 °/s (versión sin G.O.) | ± 2000°/seg | ± 2000°/seg | G.O. — recuento grueso |
| 2.2 Estabilidad de la deriva del giroscopio (in run bias) (desviación estándar de la dispersión de Allan) (desviación estándar de dispersión de Allan) | 0,1°/hora | 0,1°/hora | 0,1°/hora | 0,1°/hora | |
| 2.3 Ruido de velocidad angular en la banda de 10 Hz (valor eficaz) | 0,006 °/s | 0,003 °/s | 0,006 °/s | 0,006 °/s | |
| 2.4 Error del factor de escala giroscópica (MSE) | 0,1% | 0,04% | 0,1% | 0,1% | |
| 2.5 Error de velocidad angular total en el rango: / ±12 °/s / ±50 °/s / ±100 °/s | 0,014°/s / 0,051°/s / 0,100°/s | 0,006 °/s / 0,021 °/s / 0,041 °/s | 0,014°/s / 0,051°/s / 0,100°/s | 0,014°/s / 0,051°/s / 0,100°/s | |
| 3 Determinación de aceleraciones lineales | |||||
| 3.1 Rango de medición de aceleración | ±16 g | ±16 g / (sin G.O.) | ±16 g | ±16 g | Ampliación de rango hasta ±32 g a petición del cliente |
| 3.2 Estabilidad de la deriva del acelerómetro (in run bias) (desviación estándar de la dispersión de Allan) (desviación estándar de dispersión de Allan) | 0,05 mg | 0,05 mg | 0,05 mg | 0,05 mg | |
| 3.3 Ruido de aceleración lineal en la banda de 10 Hz (RMS) | 0,14 mg | 0,05 mg | 0,14 mg | 0,14 mg | |
| 3.4 Error del factor de escala del acelerómetro (MSF) | 0,1 % | 0,04% | 0,1 % | 0,1 % | |
| 4 Determinación del balance vertical | |||||
| 4.1 Rango de medición de movimientos verticales relativos | ± 200 metros | ± 200 metros | ± 200 metros | ± 200 metros | |
| 4.2 Error en la determinación de movimientos verticales relativos en tiempo real (RMS) | no más del 5% de la altura de elevación del buque en mares agitados | no más del 5% de la altura de elevación del buque en mares agitados | 5% | 5% | |
| 4.3 Error al determinar la velocidad vertical (RMS) | 0,01 m/s | 0,01 m/s | 0,01 m/s | 0,01 m/s | |
| 5 Parámetros físicos | |||||
| 5.1 Peso, kg, no más | 1,0 | 1,5 | 1,0 | 1,0 | |
| 5.2 Dimensiones totales, mm. | 155x91x50 | 165x115x75 | 155x91x58 | 155x91x58 | |
| 5.3 Tensión de alimentación, V | 9-48 DC | 9-48 DC | 9-48 DC | 9-48 DC | |
| 5.4 Grado de protección | IP-67 | IP-67 | IP-67 | IP-67 |
| modelo | MS-21 MRU | MC-22 MRU/no requiere calibración | MS-21 GNSS MRU | MC-22-GNSS/INS MRU |
|---|---|---|---|---|
| Balanceo / cabeceo: | ||||
| estático | 0,005° | 0,005° | 0,003° | 0,005° |
| dinámico | 0,01° | 0,01° | 0,01° | 0,008° |
| Curso | — | — | 0,01° (cos de latitud) | 0,1° |
| Algoritmo de procesamiento | XKF | XKF modified | ||
| Coordenadas y velocidad. | — | 1 m, 0,05 m/s | ||
| Determinación del balance vertical | no más del 5% de la altura de elevación del buque en mares agitados | |||
| MS-21 MRU | MC-22 MRU/no requiere calibración | MS-21 GNSS MRU | MC-22-GNSS/INS MRU | |
|---|---|---|---|---|
| Carcasa | AMg-5 | |||
| Peso, kilogramos | 1,0 | 1,5 | 1,0 | 1,6 |
| Dimensiones, mm | 155,3x91x49,5 | 156,3x115x78 | 155x91x58 | 156,3x115x78 |
| Tipo de conector de instrumento | SNT-127-19 | SNT-127-19 | SNT-127-19 | SNTs-127-19, BNC SMA UHF |
| Composición * | estándar | estándar | estándar | estándar X |
| Modelo de receptor | MS-21 GNSS MRU | MC-22-GNSS/INS MRU |
|---|---|---|
| Datum (sistema de coordenadas) | WGS84 | WGS84 |
| Frecuencia de actualización | 1 segundo | 1 segundo |
| Error al determinar las coordenadas en el horizonte. | 2,5 metros | 2,5 metros |
| Error de velocidad | 0,5m/s | 0,5m/s |
| Tiempo de preparación (arranque en frío) | 30 segundos | 30 segundos |
| Opciones de navegación | ||
| Azimut | 0,15/R° | 0,15/R° |
| Distancia entre antenas | 2 metros | 2 metros |
| balanceo/cabeceo | 0,4/R° en dinámica | 0,4/R° en dinámica |
| MS-21 MRU | MC-22 MRU/no requiere calibración | MS-21 GNSS MRU | MC-22-GNSS/INS MRU | |
|---|---|---|---|---|
| Fuente de alimentación | voltaje de entrada 9-48 V CC | |||
| Consumo de energía | no más de 5 vatios | no más de 5 vatios | no más de 5 vatios | no más de 5 vatios |
| Grado de protección | IP67 | IP67 | IP67 | IP67 |
| Rango de temperatura de funcionamiento | -40 a +80 °C | -40 a +80 °C | -40 a +80 °C | -40 a +80 °C |
| Vibración y choque | no más de 2 gramos | |||
| Material de la carcasa | aluminio marino AMg-5 | |||
| Frecuencia de emisión de datos | de 0 a 200 Hz | |||
| Interfaces | Ethernet, RS232, RS422/485, USB2 | |||
| Opciones de sincronización | según el primer pulso de sincronización | PPS | ||
| Protocolos | NMEA183, TSS1, EM-3000, binario, MRU2 | |||
Indique los parámetros de la configuración concreta al seleccionar. Para MS-21 el rumbo se describe como relativo — desde la posición al encendido.
CONEXIÓN / EQUIPOS ADICIONALES
Caja de distribución de conmutación para alimentación e interconexión de la serie MC.
Caja universal con alimentación, protección, aislamiento de interfaces y visualización de parámetros. y visualización de parámetros.
CONTACTO DIRECTO CON EL DESARROLLADOR
Selección de dispositivo, reemplazo o calibración de MRU. Cuéntenos sobre el barco y el sistema — comencemos por su tarea.
Hablemos del proyecto