MS/01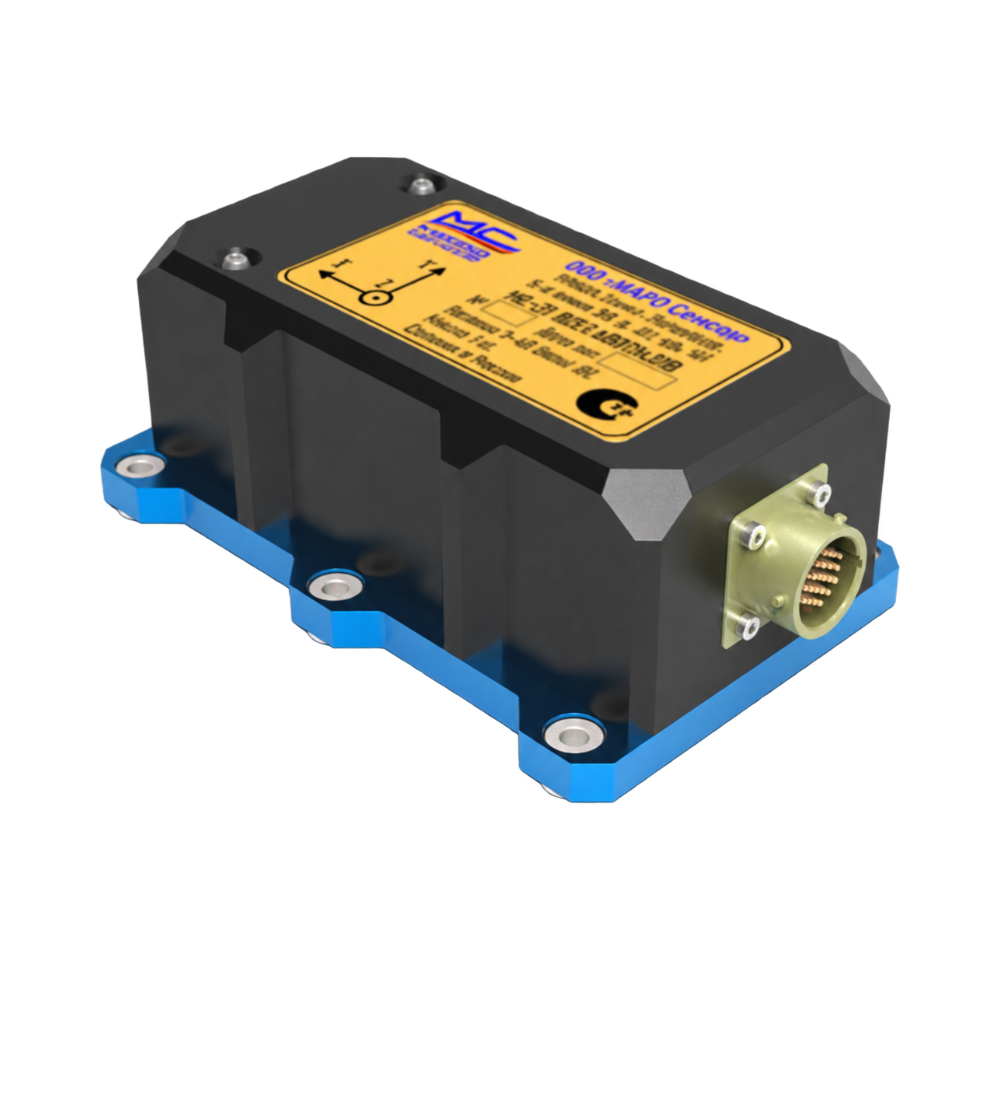 MRU · 查看 3/4
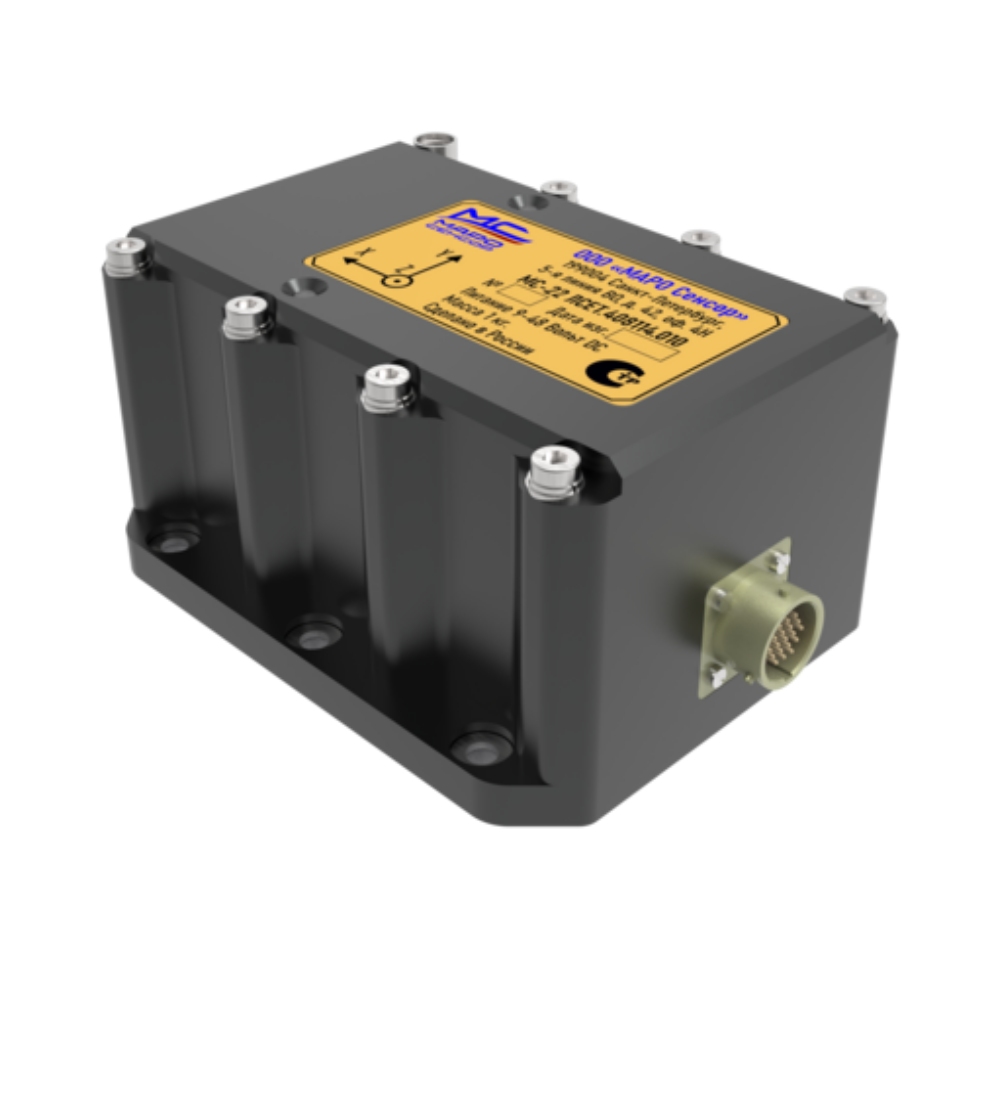
MS-21
运动参考单元 · MRU

 俄罗斯自主研发。船舶测量技术
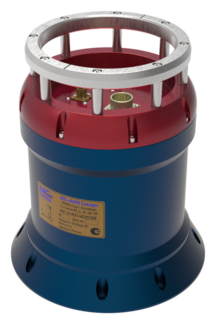
设备测量什么
技术数据
原目录表按章节保留:静态与动态误差分列显示;数据构成由设备配置决定。。静态和动态误差分别显示;数据的组成由设备的设计决定。
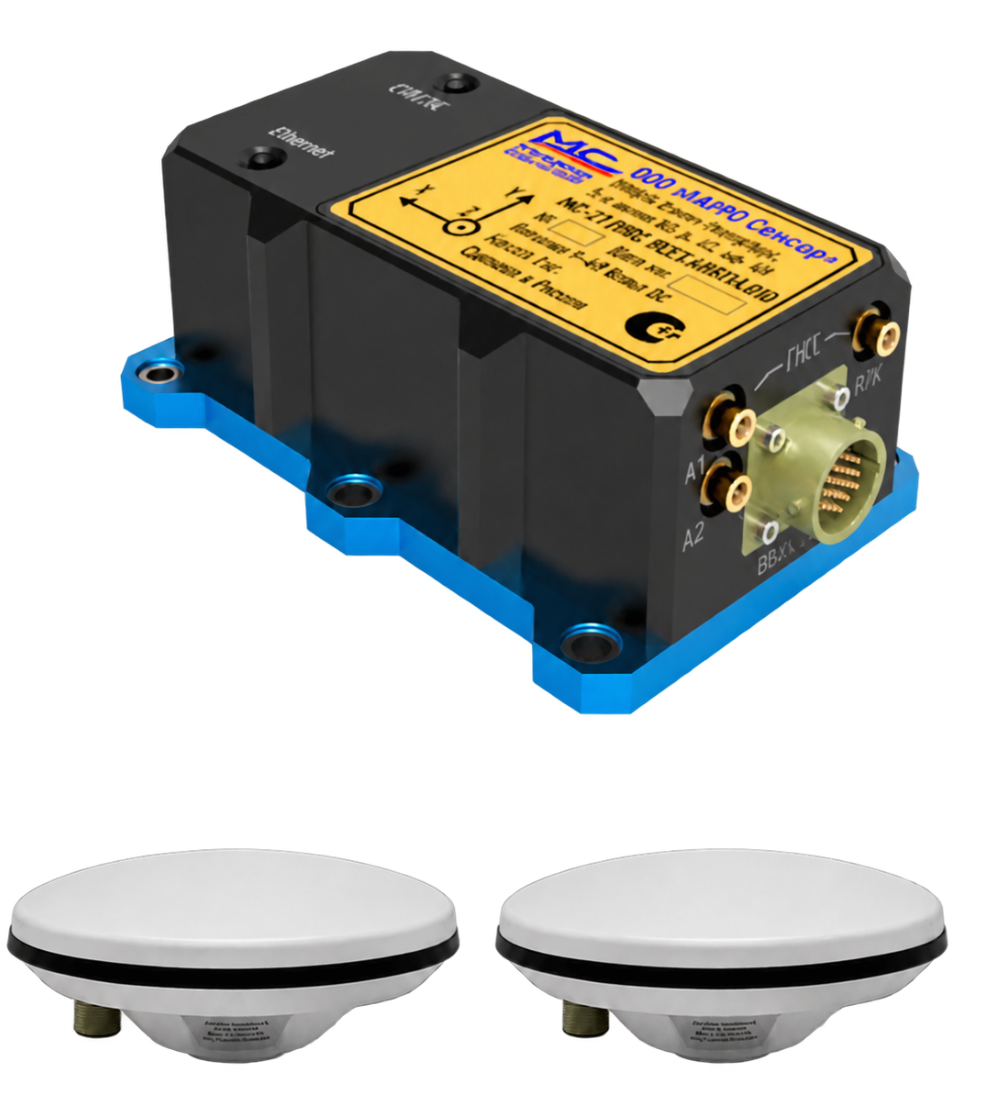
| 参数/特性名称 | MS-21 MRU | MC-22 MRU | MS-21全球导航卫星系统 MRU | MS-21全球导航卫星系统-mini | 注意事项 |
|---|---|---|---|---|---|
| 1 取向测定 | |||||
| 1.1 横滚角/纵倾角/航向角测量范围* | ±180° | ±180° | ±180° | ±180° | *) |
| 1.2 分辨率,所有轴 | 0.0001° | 0.0001° | 0.0001° | 0.0001° | |
| 1.3 10 Hz 频段内横滚/俯仰角噪声 (RMS) | 0.005° | 0.001° | 0.005° | 0.005° | |
| 1.4 确定横滚/纵倾角度时的误差,静力学 30 分钟 (RMS) | 0.005° | 0.003° | 0.003° | 0.003° | |
| 1.5 确定横滚/纵倾角的误差,动态 ±30°,10 分钟 (RMS) | 0.008° | 0.005° | 0.008° | 0.008° | |
| 2 角速度(ωx、ωy、ωz)的测定 | **) | ||||
| 2.1 测量角速度范围(沿横滚轴、纵倾轴和航向轴) | ±2000°/秒 | ±2000°/秒(即使无 G.O. 传感器) | ±2000°/秒 | ±2000°/秒 | G.O.=粗采样 |
| 2.2 陀螺仪偏差的稳定性(运行偏差)(阿伦色散标准差) | 0.1°/小时 | 0.1°/小时 | 0.1°/小时 | 0.1°/小时 | |
| 2.3 10 Hz频段角速度噪声(均方根值) | 0.006 °/s | 0.003 °/s | 0.006 °/s | 0.006 °/s | |
| 2.4 陀螺仪比例因子误差(MSE) | 0.1% | 0.04% | 0.1% | 0.1% | |
| 2.5 总角速度误差范围:/±12°/s/±50°/s/±100°/s | 0.014°/s / 0.051°/s / 0.100°/s | 0.006 °/s / 0.021 °/s / 0.041 °/s | 0.014°/s / 0.051°/s / 0.100°/s | 0.014°/s / 0.051°/s / 0.100°/s | |
| 3 线性加速度的测定 | |||||
| 3.1 加速度测量范围 | ±16 g | ±16 g(不含 G.O.) | ±16 g | ±16 g | 可根据客户要求/范围 ±32 g |
| 3.2 加速度计偏差稳定性(运行偏差)(阿伦色散标准差) | 0.05 mg | 0.05 mg | 0.05 mg | 0.05 mg | |
| 3.3 10 Hz频带内的线性加速噪声(RMS) | 0.14 mg | 0.05 mg | 0.14 mg | 0.14 mg | |
| 3.4 加速度计比例因子(MSF)误差 | 0.1 % | 0.04% | 0.1 % | 0.1 % | |
| 4 升沉的定义 | |||||
| 4.1 相对垂直运动测量范围 | ±200米 | ±200米 | ±200米 | ±200米 | |
| 4.2 实时确定相对垂直运动的误差(RMS) | 在波涛汹涌的大海中不超过船舶举升高度的5% | 在波涛汹涌的大海中不超过船舶举升高度的5% | 5% | 5% | |
| 4.3 确定垂直速度(RMS)的误差 | 0.01米/秒 | 0.01米/秒 | 0.01米/秒 | 0.01米/秒 | |
| 5 物理参数 | |||||
| 5.1 重量,kg,不超过 | 1,0 | 1,5 | 1,0 | 1,0 | |
| 5.2 外形尺寸,mm。 | 155x91x50 | 165x115x75 | 155x91x58 | 155x91x58 | |
| 5.3 电源电压,V | 9-48 DC | 9-48 DC | 9-48 DC | 9-48 DC | |
| 5.4 防护等级 | IP-67 | IP-67 | IP-67 | IP-67 |
| 接收器型号 | MS-21全球导航卫星系统 MRU | MC-22-GNSS/INS MRU |
|---|---|---|
| 基准(坐标系) | WGS84 | WGS84 |
| 刷新率 | 1秒 | 1秒 |
| 平面坐标测定误差 | 2.5米 | 2.5米 |
| 速度误差 | 0.5米/秒 | 0.5米/秒 |
| 准备时间(冷启动) | 30秒 | 30秒 |
| 导航选项 | ||
| 方位角 | 0.15/R° | 0.15/R° |
| 天线之间的距离 | 2米 | 2米 |
| 横滚/俯仰 | 0.4/R° 动力学 | 0.4/R° 动力学 |
——
连接/附加设备
与开发商直接联系
设备选择、MRU 更换或校准。告诉我们有关船舶和系统的信息 — 让我们从您的任务开始。
讨论项目