MS/01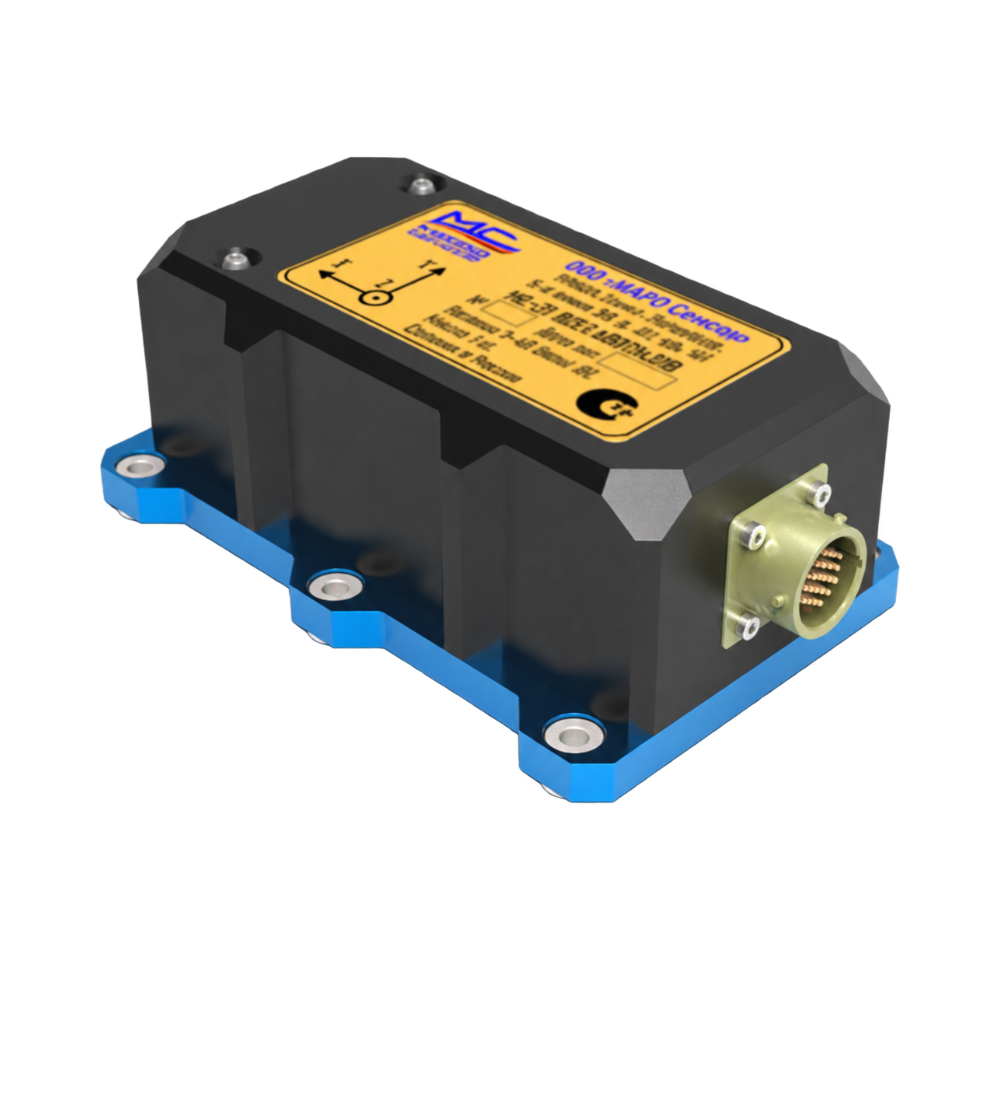 MRU · VUE 3/4
MS-21
Centrale de référence de mouvement · MRU

 Conçu en Russie.Instrumentation maritime
PRODUITS / DISPOSITIFS INERTIELS
Gyrocompas MSG-25 et capteurs de la série MS. Accéléromètres et gyroscopes MEMS, traitement des mesures et transfert des données vers le système embarqué.
GYROCOMPASS
Détermination du cap et des paramètres du mouvement du navire. Une page séparée contient la composition, les paramètres publiés et les détails d'intégration.
Informations sur MSG-25 ↗MRU · VUE 3/4Centrale de référence de mouvement · MRU
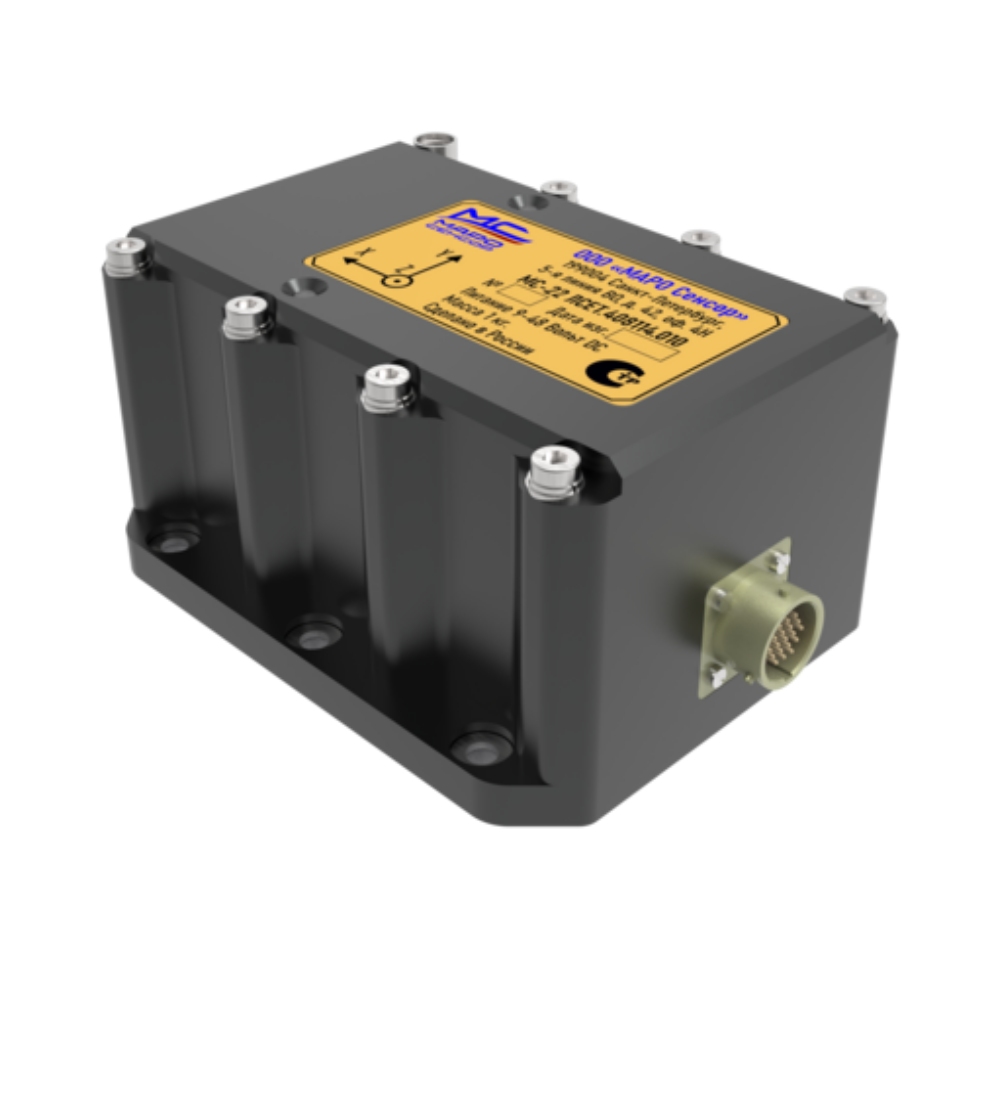 MRU · VUE 3/4
Centrale de référence de mouvement · MRU
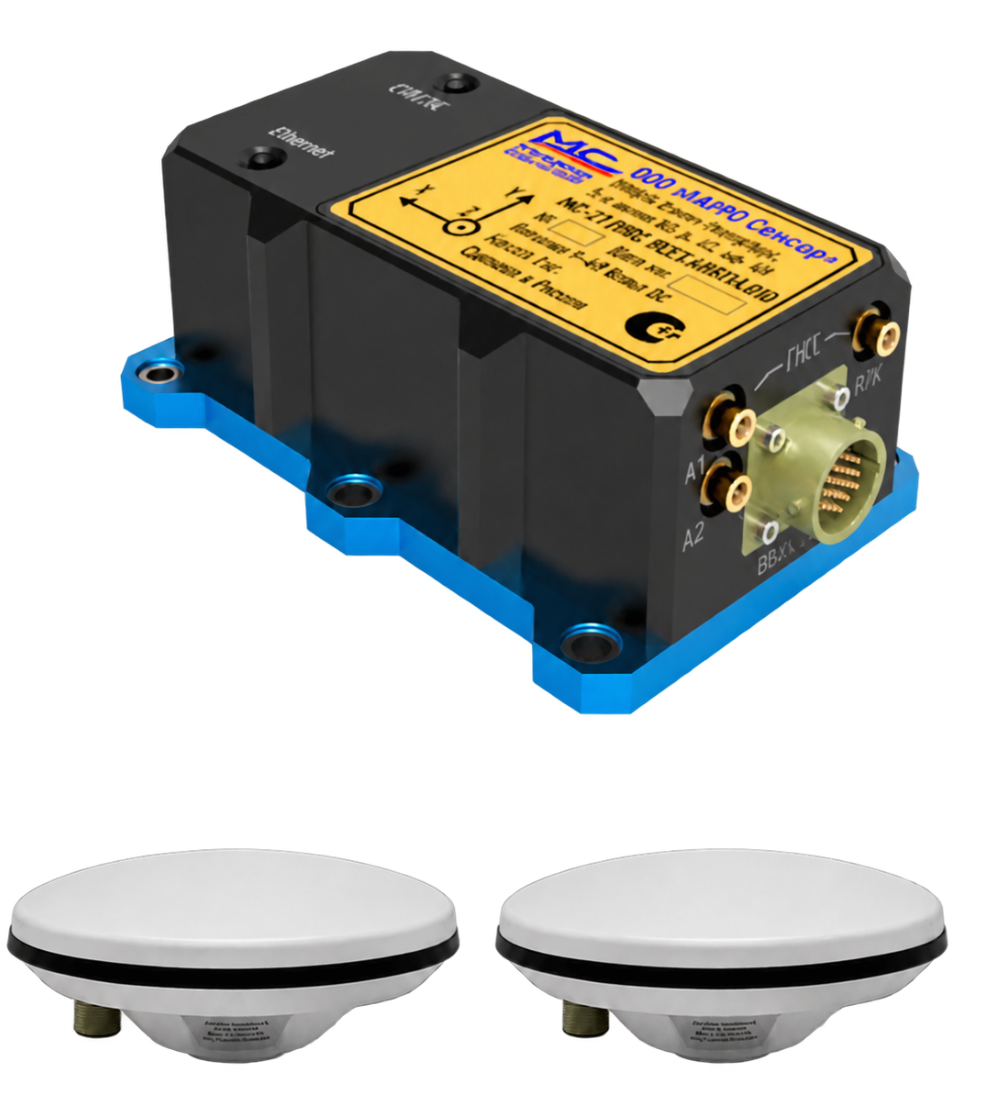 GNSS · RTK
 MS-21—F
CE QUE MESURE L'APPAREIL
DONNÉES TECHNIQUES
Le catalogue est réparti par sections : erreurs statiques et dynamiques indiquées séparément, la composition des données dépend de l'exécution.
| Nom du paramètre/caractéristique | MS-21 MRU | MC-22 MRU | MS-21 GNSS MRU | MS-21 GNSS-mini | Remarque | |
|---|---|---|---|---|---|---|
| 1 Détermination de l'orientation | ||||||
| 1.1 Plage de mesure des angles de roulis/tangage/cap* | ±180° | ±180° | ±180° | ±180° | *) | |
| 1.2 Résolution, tous axes | 0,0001° | 0,0001° | 0,0001° | 0,0001° | ||
| 1.3 Bruit aux angles roulis/tangage (RMS), dans une bande de 10 Hz | 0,005° | 0,001° | 0,005° | 0,005° | ||
| 1.4 Erreur dans la détermination des angles de roulis/assiette, statique 30 min (RMS) | 0,005° | 0,003° | 0,003° | 0,003° | ||
| 1.5 Erreur dans la détermination des angles de roulis/tangage, dynamique à ±30°, 10 min (RMS) | 0,008° | 0,005° | 0,008° | 0,008° | ||
| 2 Détermination des vitesses angulaires (ωx, ωy, ωz) | **) | |||||
| 2.1 Plage de vitesses angulaires mesurées (le long des axes de roulis, d'assiette et de cap) | ± 2000°/sec | ± 2000°/sec / ± 2000 °/s, même sans le capteur G.O. | ± 2000°/sec | ± 2000°/sec | G.O. — estimation grossière | |
| 2.2 Stabilité du biais du gyroscope (biais d'exécution) (écart type de dispersion d'Allan) | 0,1°/heure | 0,1°/heure | 0,1°/heure | 0,1°/heure | ||
| 2.3 Bruit de vitesse angulaire dans la bande 10 Hz (valeur efficace) | 0,006 °/s | 0,003 °/s | 0,006 °/s | 0,006 °/s | ||
| 2.4 Erreur du facteur d'échelle du gyroscope (MSE) | 0,1% | 0,04% | 0,1% | 0,1% | ||
| 2.5 Erreur totale de vitesse angulaire dans la plage : / ±12 °/s / ±50 °/s / ±100 °/s | 0,014°/s / 0,051°/s / 0,100°/s | 0,006 °/s / 0,021 °/s / 0,041 °/s | 0,014°/s / 0,051°/s / 0,100°/s | 0,014°/s / 0,051°/s / 0,100°/s | ||
| 3 Détermination des accélérations linéaires | ||||||
| 3.1 Plage de mesure de l'accélération | ±16 g | ±16 g / (sans G.O.) | ±16 g | ±16 g | Possible sur demande du client / plage ±32 g | / plage ±32 g|
| 3.2 Stabilité du biais de l'accéléromètre (biais d'exécution) (écart type de dispersion d'Allan) | 0,05 mg | 0,05 mg | 0,05 mg | 0,05 mg | ||
| 3.3 Bruit d'accélération linéaire dans la bande de 10 Hz (RMS) | 0,14 mg | 0,05 mg | 0,14 mg | 0,14 mg | ||
| 3.4 Erreur du facteur d'échelle de l'accéléromètre (MSF) | 0,1 % | 0,04% | 0,1 % | 0,1 % | ||
| 4 | 4 Détermination du mouvement vertical | |||||
| 4.1 Plage de mesure des mouvements verticaux relatifs | ± 200 m | ± 200 m | ± 200 m | ± 200 m | ||
| 4.2 Erreur dans la détermination des mouvements verticaux relatifs en temps réel (RMS) | pas plus de 5 % de la hauteur de levage du navire par mer agitée | pas plus de 5 % de la hauteur de levage du navire par mer agitée | 5% | 5% | ||
| 4.3 Erreur dans la détermination de la vitesse verticale (RMS) | 0,01 m/s | 0,01 m/s | 0,01 m/s | 0,01 m/s | ||
| 5 Paramètres physiques | ||||||
| 5.1 Poids, kg, pas plus | 1,0 | 1,5 | 1,0 | 1,0 | ||
| 5.2 Dimensions hors tout, mm. | 155x91x50 | 165x115x75 | 155x91x58 | 155x91x58 | ||
| 5.3 Tension d'alimentation, V | 9-48 DC | 9-48 DC | 9-48 DC | 9-48 DC | ||
| 5.4 | Indice de protection | IP-67 | IP-67 | IP-67 | IP-67 |
| Modèle | MS-21 MRU | MC-22 MRU / ne nécessite pas d'étalonnage | MS-21 GNSS MRU | MC-22-GNSS/INS MRU | |
|---|---|---|---|---|---|
| Roulement/tangage : | |||||
| statique | 0,005° | 0,005° | 0,003° | 0,005° | |
| dynamique | 0,01° | 0,01° | 0,01° | 0,008° | |
| Cap | — | — | 0,01° (sec. de latitude) | 0,1° | |
| Algorithme de traitement | XKF | XKF modifié | |||
| Coordonnées et vitesse | — | 1 m, 0,05 m/s | |||
| Détermination du soulèvement | pas plus de 5 % de la hauteur de levage du navire par mer agitée | ||||
| MS-21 MRU | MC-22 MRU / ne nécessite pas d'étalonnage | MS-21 GNSS MRU | MC-22-GNSS/INS MRU | |
|---|---|---|---|---|
| Boîtier | AMg-5 | |||
| Poids, kg | 1,0 | 1,5 | 1,0 | 1,6 |
| Dimensions, mm | 155,3x91x49,5 | 156,3x115x78 | 155x91x58 | 156,3x115x78 |
| Type de connecteur d'instrument | SNT-127-19 | SNT-127-19 | SNT-127-19 | SNTs-127-19, BNC SMA UHF |
| Composition* | norme | norme | norme | standard |
| Modèle de récepteur | MS-21 GNSS MRU | MC-22-GNSS/INS MRU | |||
|---|---|---|---|---|---|
| Référence (système de coordonnées) | WGS84 | WGS84 | |||
| Taux de rafraîchissement | 1 seconde | 1 seconde | |||
| Erreur dans la détermination des coordonnées à l'horizon | 2,5 m | 2,5 m | |||
| Erreur de vitesse | 0,5 m/s | 0,5 m/s | |||
| Temps de préparation (démarrage à froid) | 30 s | 30 s | |||
| Paramètres de navigation | |||||
| Azimut | 0,15/R° | 0,15/R° | |||
| Distance entre les antennes | 2 m | 2 m | |||
| Roulement/tangage | 0,4/R° en dynamique | 0,4/R° en dynamique | |||
| MS-21 MRU | MC-22 MRU / ne nécessite pas d'étalonnage | MS-21 GNSS MRU | MC-22-GNSS/INS MRU | ||||
|---|---|---|---|---|---|---|---|
| Alimentation | tension d'entrée 9-48 V CC | ||||||
| Puissance de consommation | pas plus de 5 W | pas plus de 5 W | pas plus de 5 W | pas plus de 5 W | |||
| Indice de protection | IP67 | IP67 | IP67 | IP67 | |||
| Plage de température de fonctionnement | -40 à +80 °C | -40 à +80 °C | -40 à +80 °C | -40 à +80 °C | |||
| Vibrations et chocs | pas plus de 2 g | ||||||
| Matériau du boîtier | aluminium marin AMg-5 | ||||||
| Fréquence de transmission des informations | 0 à 200 Hz | ||||||
| Interfaces | Ethernet, RS232, RS422/485, USB2 | ||||||
| Options de synchronisation | sur la première impulsion | PPS | |||||
| Protocoles | NMEA183, TSS1, EM-3000, binaire, MRU2 | ||||||
Précisez les paramètres de la version souhaitée lors du choix. lors de la sélection. Pour MS-21 le cap est indiqué comme relatif — Pour MS-21, le cap est indiqué comme relatif — par rapport à la position initiale à la mise sous tension..
RACCORDEMENT / ÉQUIPEMENT SUPPLÉMENTAIRE
Coffret de répartition et de commutation pour l'alimentation et l'interfaçage de la série MS.
pour l'alimentation et l'interfaçage de la série MC.Boîtier universel avec alimentation, protection, découplage d'interface et visualisation des paramètres.
CONTACT DIRECT AVEC LE DÉVELOPPEUR
Sélection d’appareil, remplacement ou étalonnage de MRU. Parlez-nous du navire et du système — commençons par votre tâche.
Discutons du projet