01 / GIROCOMPÁS · ST. PETERSBURGO
MSG-25.
Rumbo y movimiento.
Ensayos en 2026, homologación RMRS y patente rusa de 2025. MSG-25 es un producto completo para buques.

 Diseñado en Rusia.Instrumentación marítima
MARO Sensor · INSTRUMENTOS DE MEDICIÓN DEL MOVIMIENTO
CURSO INERCIAL · DE LAS ESTRELLAS A LOS ALGORITMOS01 / GIROCOMPÁS · ST. PETERSBURGO
Ensayos en 2026, homologación RMRS y patente rusa de 2025. MSG-25 es un producto completo para buques.
02 / SOLUCIÓN YA DISPONIBLE · SUSTITUCIÓN DE MRU
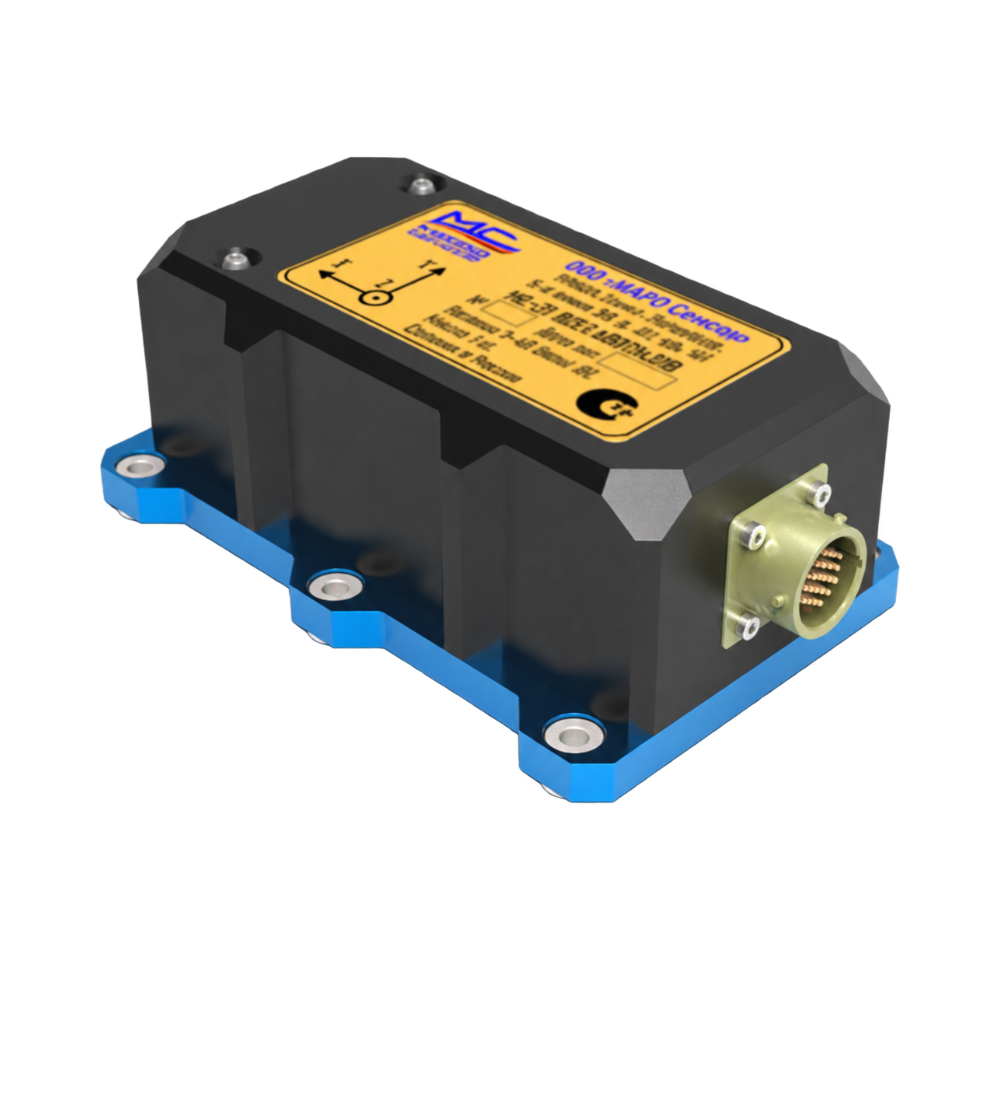
MC-22 sustituye a los sensores inerciales MRU: mejor rendimiento, fiabilidad y precisión. La compatibilidad se define según el modelo del dispositivo y el sistema de a bordo.
03 / RMRS SEIS GRADOS DE LIBERTAD
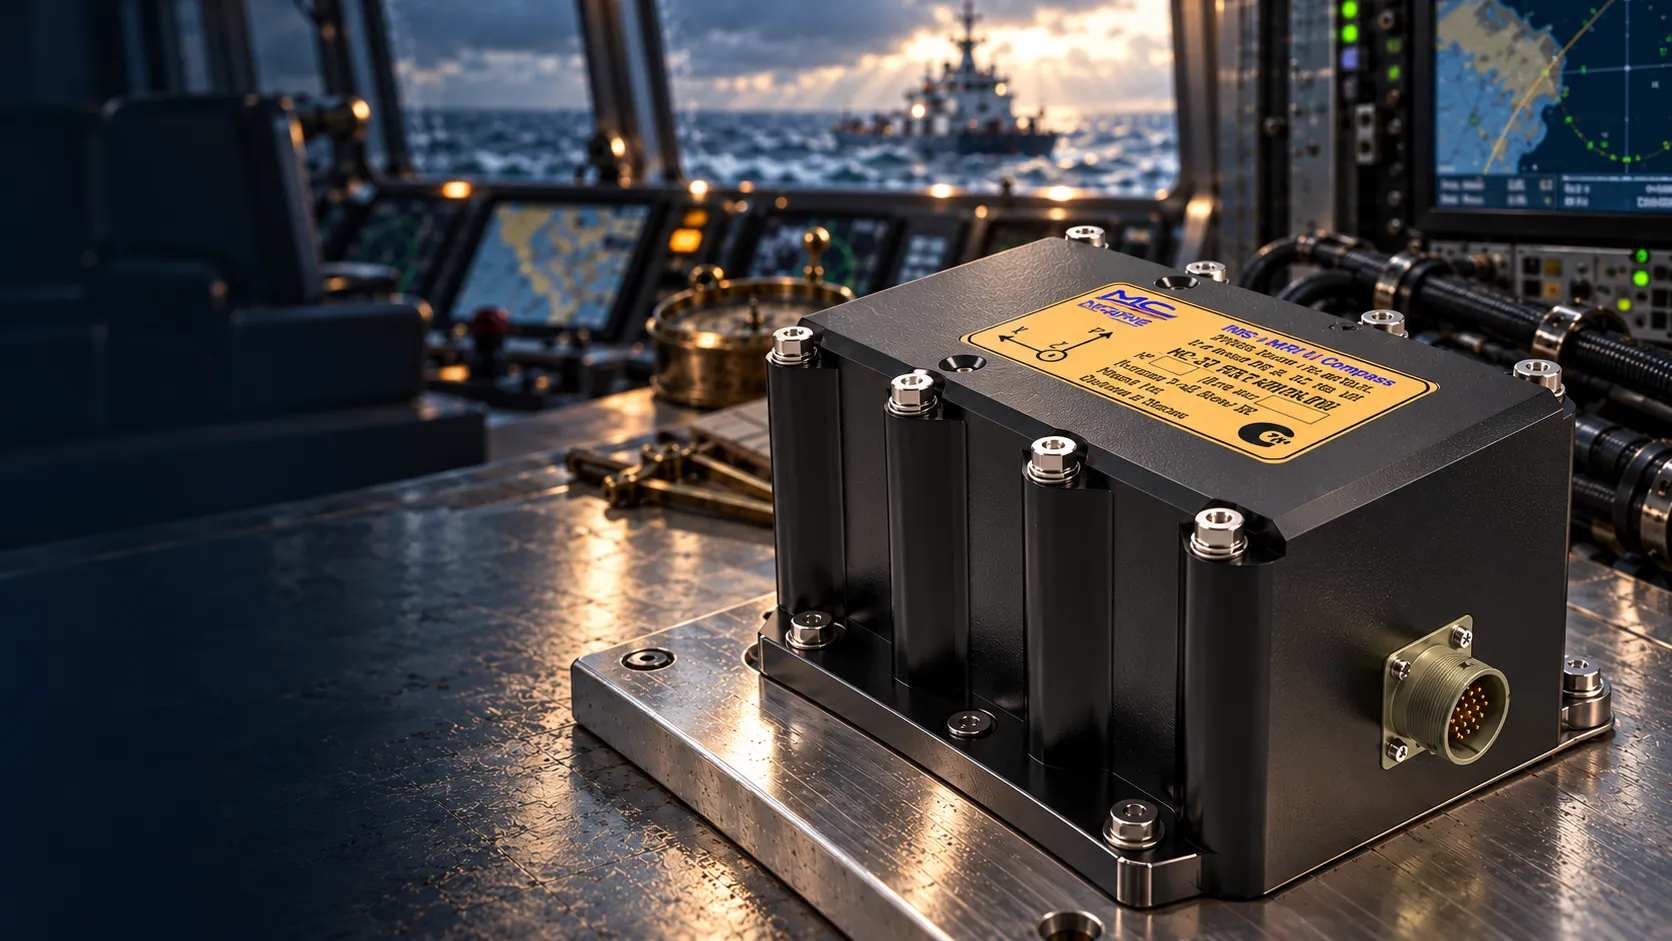
Homologación de tipo RMRS y sensores de seis grados de libertad. MARO Sensor es un fabricante ruso de este equipo.

04 / DOS DISPOSITIVOS UNA SOLUCIÓN
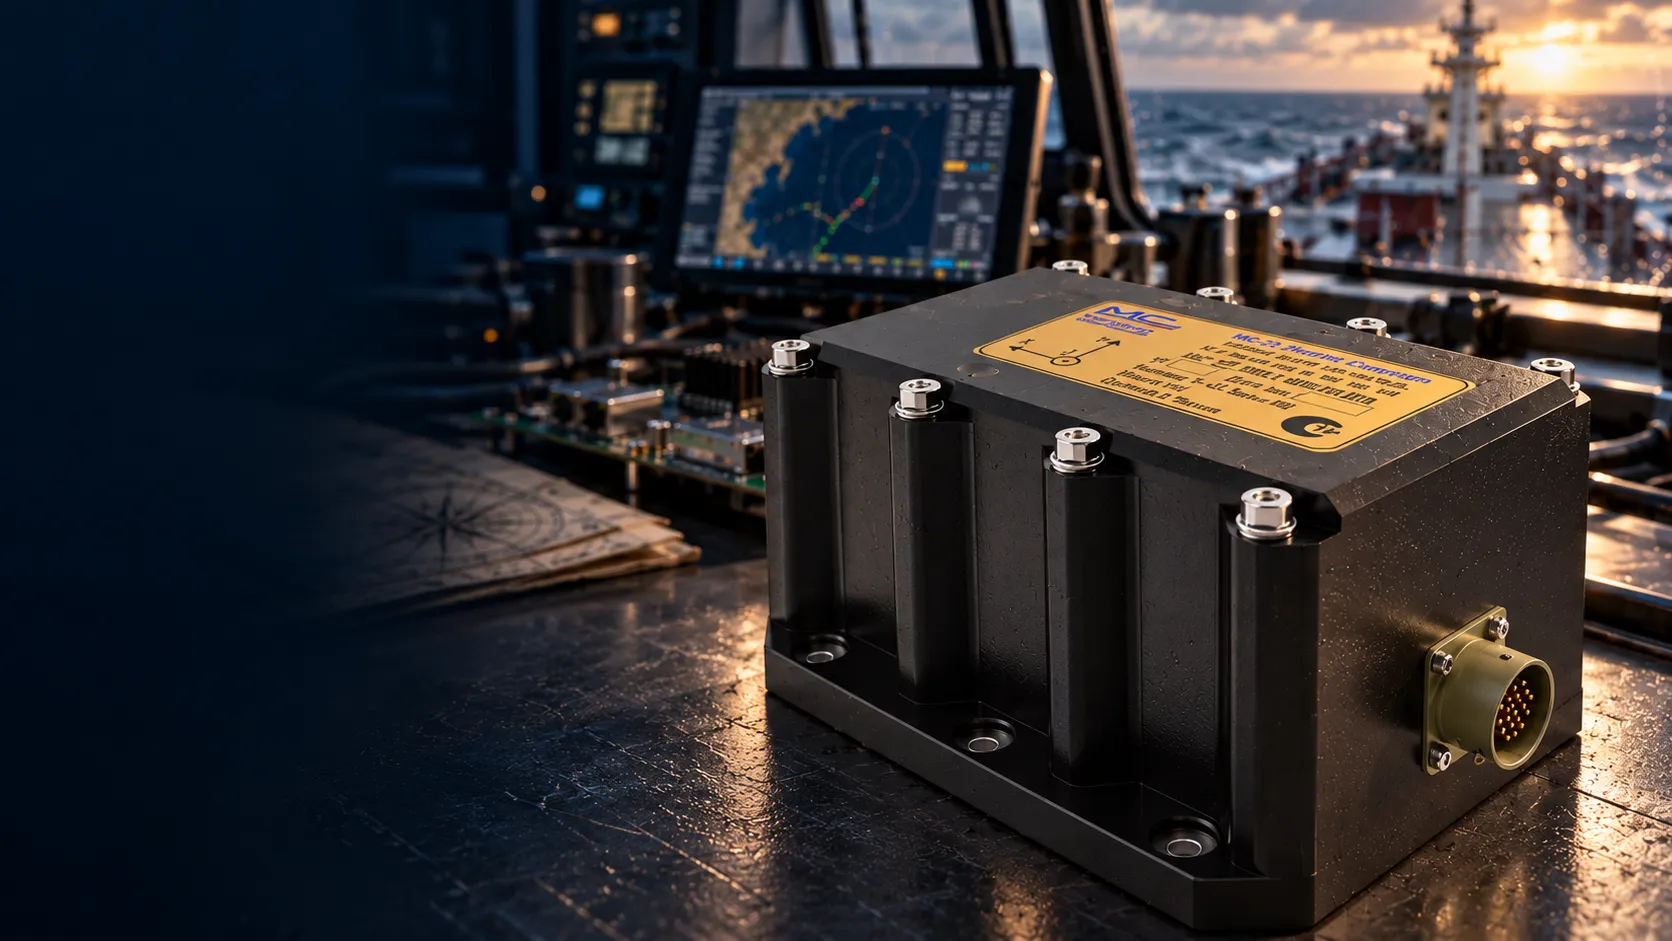
Un MC-22 sustituye dos equipos importados — AXRS y MRU. La compatibilidad depende de los modelos exactos y del sistema de a bordo.
05 / CALIBRACIÓN DE FÁBRICA
MC-22: calibración inicial de fábrica — sin repetir cada dos años. La deriva a largo plazo se mantiene dentro de la vida útil declarada.

06 / SERIE MS · CIFRA DESTACADA
Precisión de 0,003° en balanceo y cabeceo — indicador de los sensores de la serie MS. Las condiciones de medición se precisan en la ficha técnica.

NOTICIAS Y DESARROLLOS
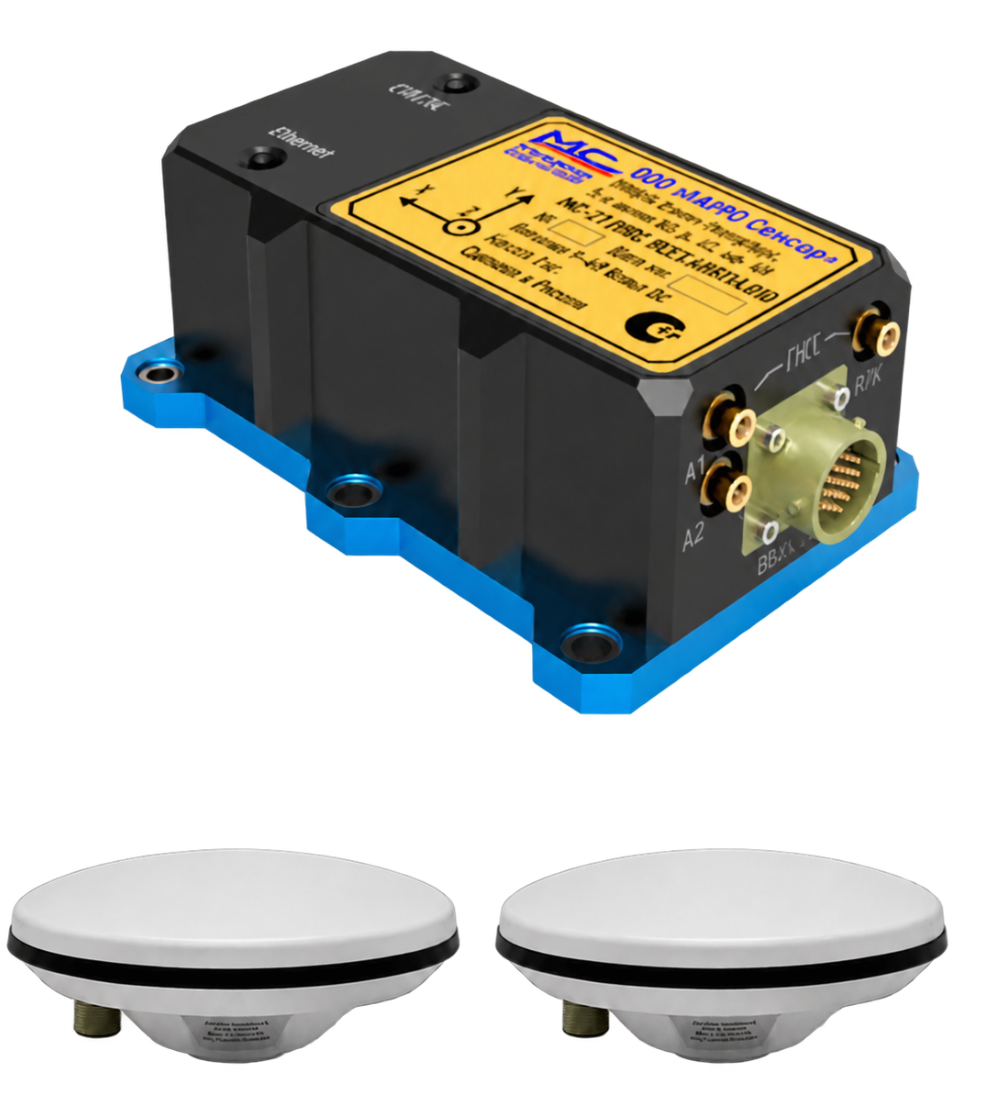
El compacto MS-21 micro, la versión MS-21 con GNSS y RTK y un conjunto hidrográfico, para plataformas no tripuladas, trabajos topográficos y navegación marítima. MS-21 con GNSS y RTK y un complejo hidrográfico, para plataformas no tripuladas, trabajos topográficos y navegación marítima.
Leer el artículo01 / ÁREAS DE APLICACIÓN
Datos de movimiento y orientación para navegación, compensación del balanceo y control de sistemas de barcos. En buques de superficie, vehículos submarinos y robots marinos.
Datos de orientación y movimiento para sistemas de navegación y vehículos aéreos no tripulados.
Consideración del balanceo en el funcionamiento de los sonares, ecosondas multihaz y sistemas de localización de peces. de sonares, ecosondas multihaz y sistemas de localización de peces.
Medición del movimiento para los sistemas de posicionamiento dinámico. en una posición determinada.
Datos para monitorear la resistencia del casco y la estabilidad actual del buque.
Monitoreo de movimiento de plataforma y datos para compensación activa de balanceo.
Medición de orientación para sistemas de orientación de antenas en un barco en movimiento.
 MOVIMIENTO EN SEIS GRADOS DE LIBERTAD
Cuando el barco está en funcionamiento, las mediciones ayudan a los sistemas a mantener las coordenadas y la orientación correctas. y la orientación correctas.
02 / DISPOSITIVOS MARO Sensor
 CURSO · BALANCEO · CABECEO
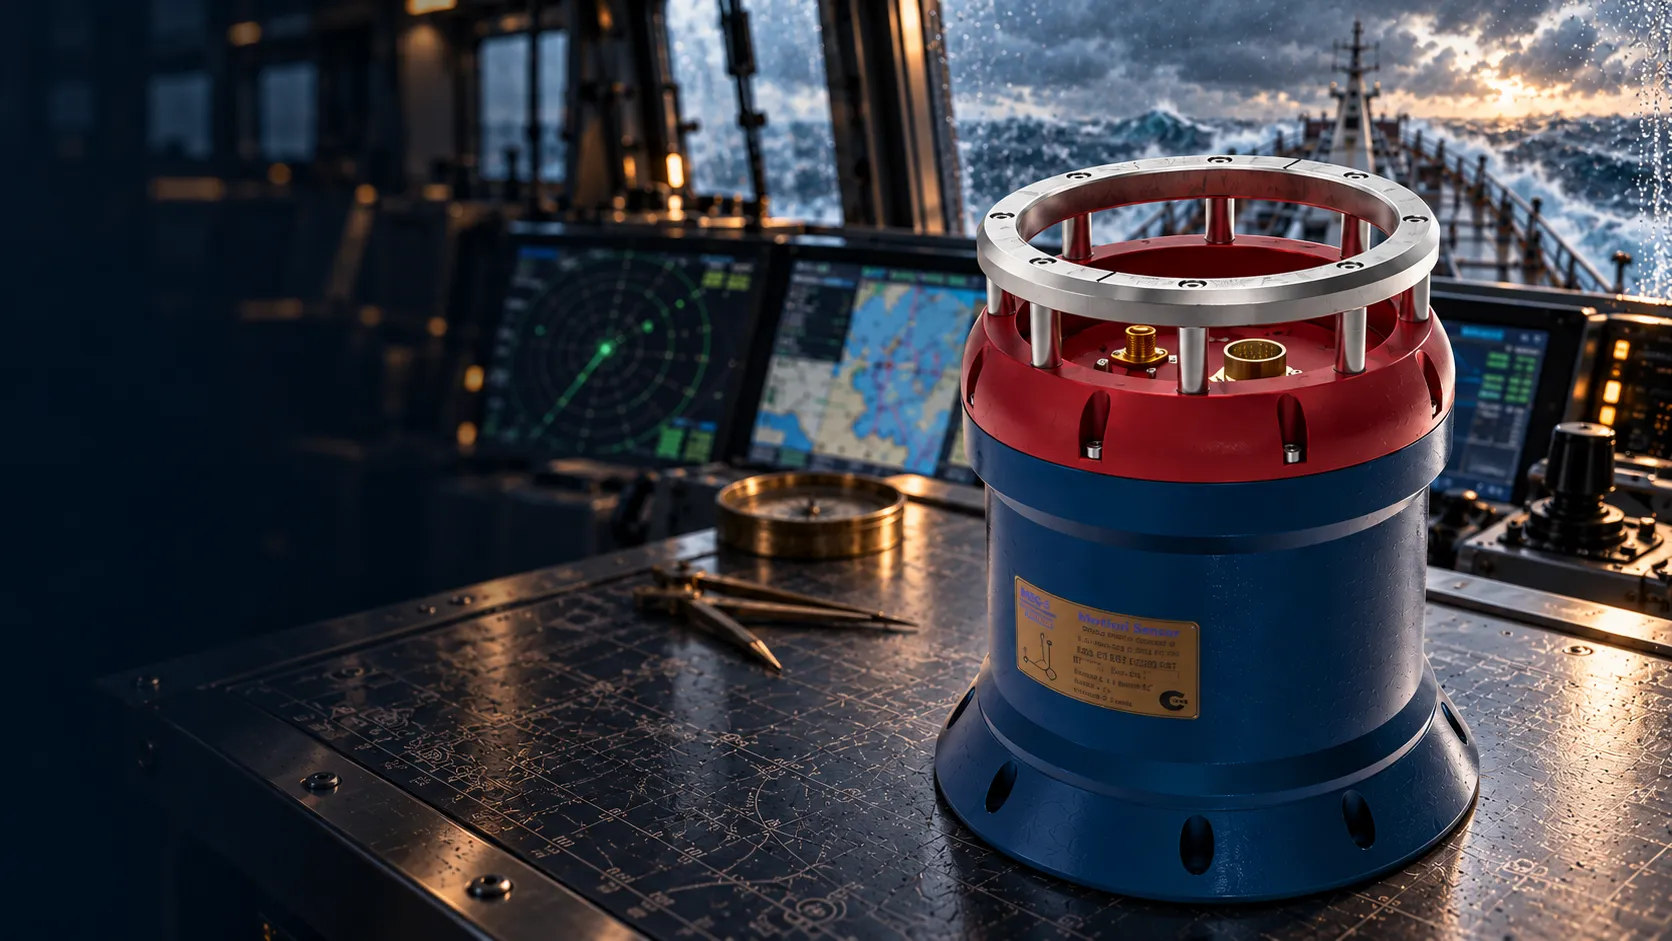
Un girocompás desarrollado en Rusia para determinar el rumbo y los parámetros de movimiento de un barco. Para instalación como parte de sistemas de navegación marinos y navales.
Las características se basan en el manual de operación. La documentación vigente y la configuración de entrega están disponibles bajo petición.
Composición e información sobre MSG-25 ↗SERIE MC · CUATRO VERSIONES
De MRU a versiones con GNSS y RTK. Seleccione un modelo para acceder a las fichas del dispositivo y su integración. para acceder a información sobre el dispositivo y su integración.
03 / PRECISIÓN DE LA MEDICIÓN
Dos desviaciones angulares. Misma distancia. Veamos cómo cambia el desplazamiento geométrico a medida que disminuye el ángulo.
Trazado de una desviación de 0,1°
Δ⊥ = L × tan(α). La escala vertical de los ángulos aumenta para mayor claridad. Esta es una comparación de la geometría de dos ángulos constantes, no una predicción del error del sistema de navegación ni una comparación de las características del rumbo con el balanceo y el cabeceo.
04 / CALIBRACIÓN Y MANTENIMIENTO
El desplazamiento cero, el factor de escala y la orientación relativa de los ejes afectan la medición del movimiento. La calibración permite identificar y tener en cuenta estos errores sistemáticos.
Salida distinta de cero cuando no hay movimiento medido.
La diferencia entre el impacto real y la lectura del sensor.
Los ejes de los elementos sensibles no se encuentran exactamente en ángulo recto.
Calibración de laboratorio en modos estático y dinámico, laboratorio acreditado y certificado de calibración.
Material "Calibración" ↗Deriva a largo plazo de balanceo y cabeceo. Calibración de fábrica única — sin repetir cada dos años.
Fuente de la declaración ↗05 / REEQUIPAMIENTO
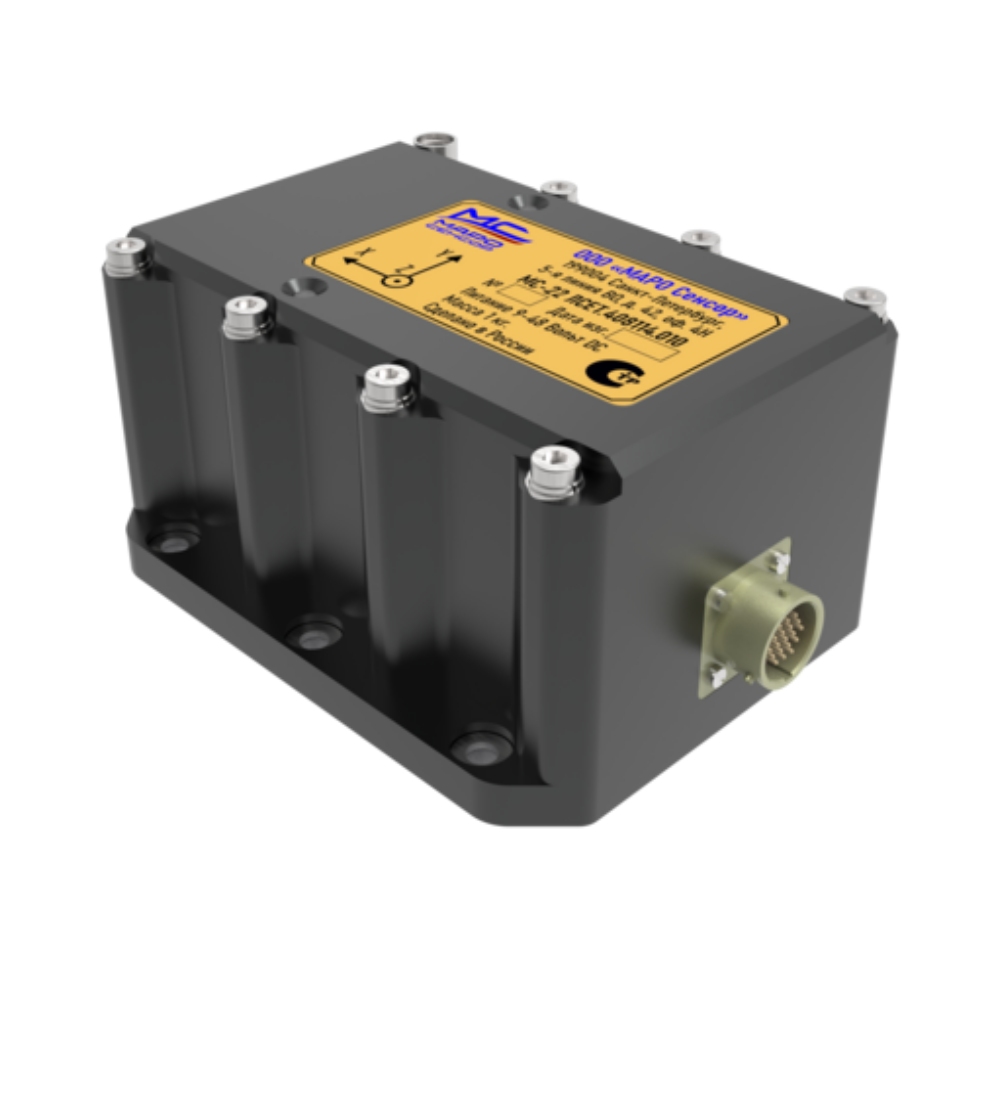
Reemplazo de los sensores importados por instrumentos MARO.. La selección comienza con el modelo instalado, las condiciones de funcionamiento y las interfaces del sistema de a bordo.
ESCENARIO DE REEMPLAZO
El material original enumera los modelos de MRU que se propone reemplazar. Esta lista es un punto de partida para la verificación y no es una garantía de intercambiabilidad.
06 / SOCIOS
Construcción naval, automatización naval, navegación y tecnologías marinas. Socios MARO Sensor.


CONTACTO DIRECTO CON EL DESARROLLADOR
Selección de dispositivo, reemplazo o calibración de MRU. Cuéntenos sobre el barco y el sistema — comencemos por su tarea.
Hablemos del proyecto