MARO Sensor · 交通仪表
从恒星到算法的惯性历程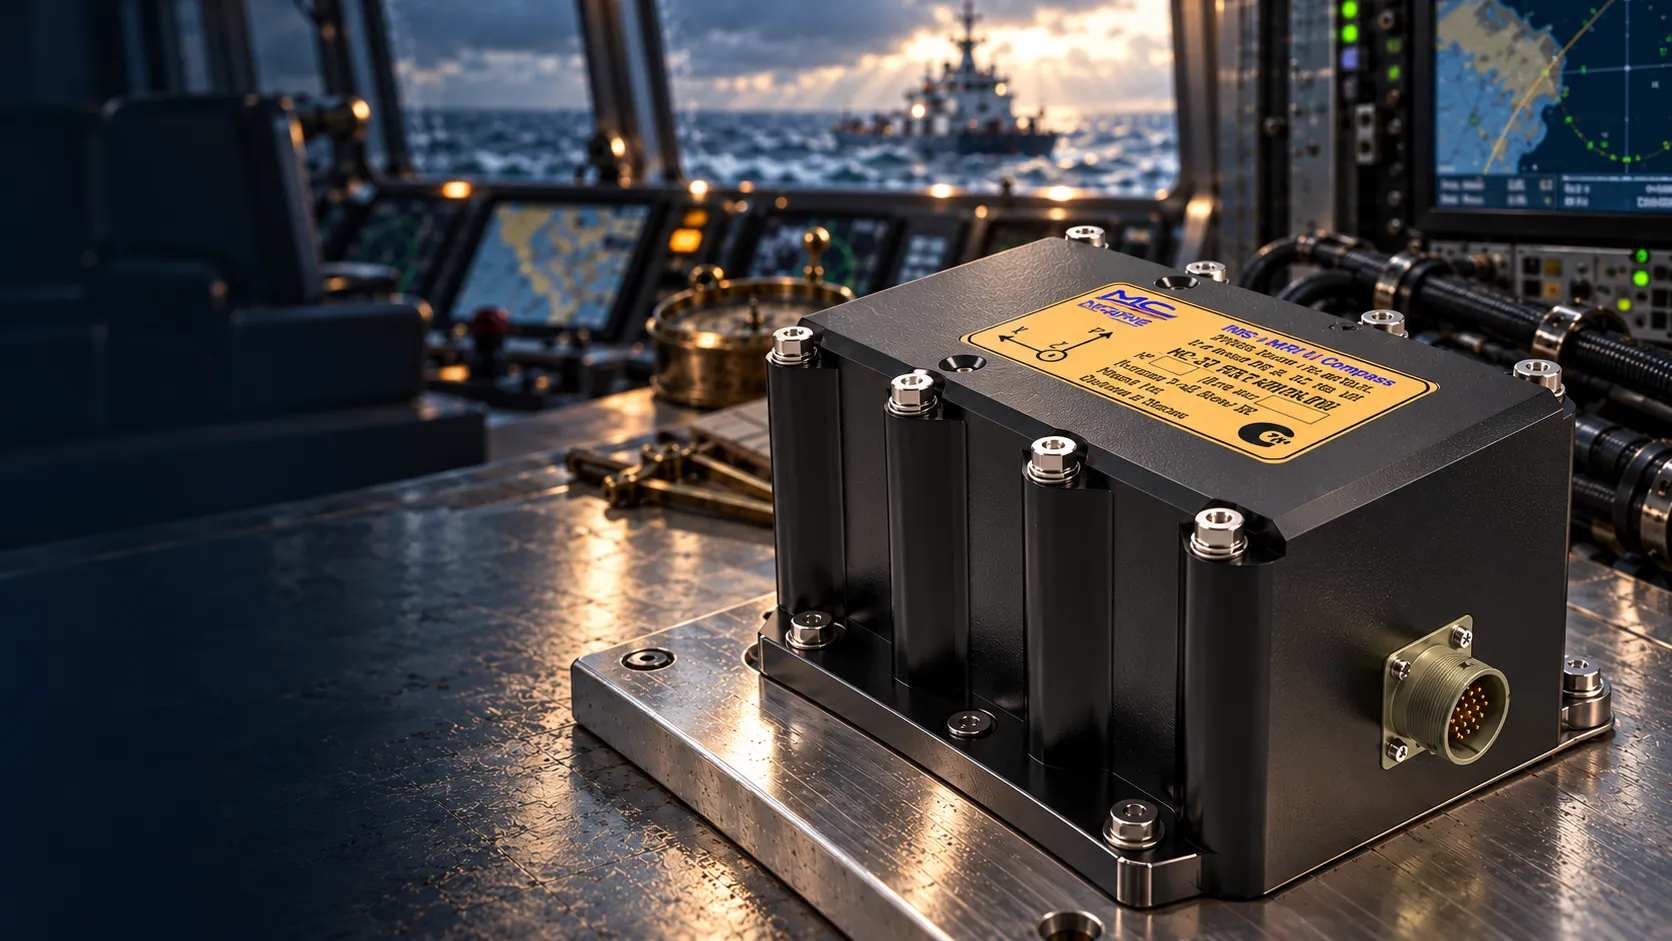



新闻与动态
研发
持续推进。
250 克大众
≈ 2 瓦电源
1 千赫兹数据输出
01 / 应用领域
精准测量,
服务船舶作业。
用于导航、俯仰补偿和船舶系统控制的运动和方向数据。适用于水面舰艇、水下航行器和海洋机器人。
01
02
03
04
05
06
导航和海洋机器人
导航系统和无人机的方向和运动数据。
水文学和渔业
考虑声纳、多波束回声测深仪和探鱼系统操作中的俯仰。
动态定位
用于将容器保持在给定位置的系统的运动测量。
强度和稳定性
用于监测船体强度和当前船舶稳定性的数据。
直升机停机坪
平台运动监控和主动侧倾补偿数据。
船舶天线
移动船舶上天线指向系统的方向测量。
系统、任务
和船舶类型
和船舶类型
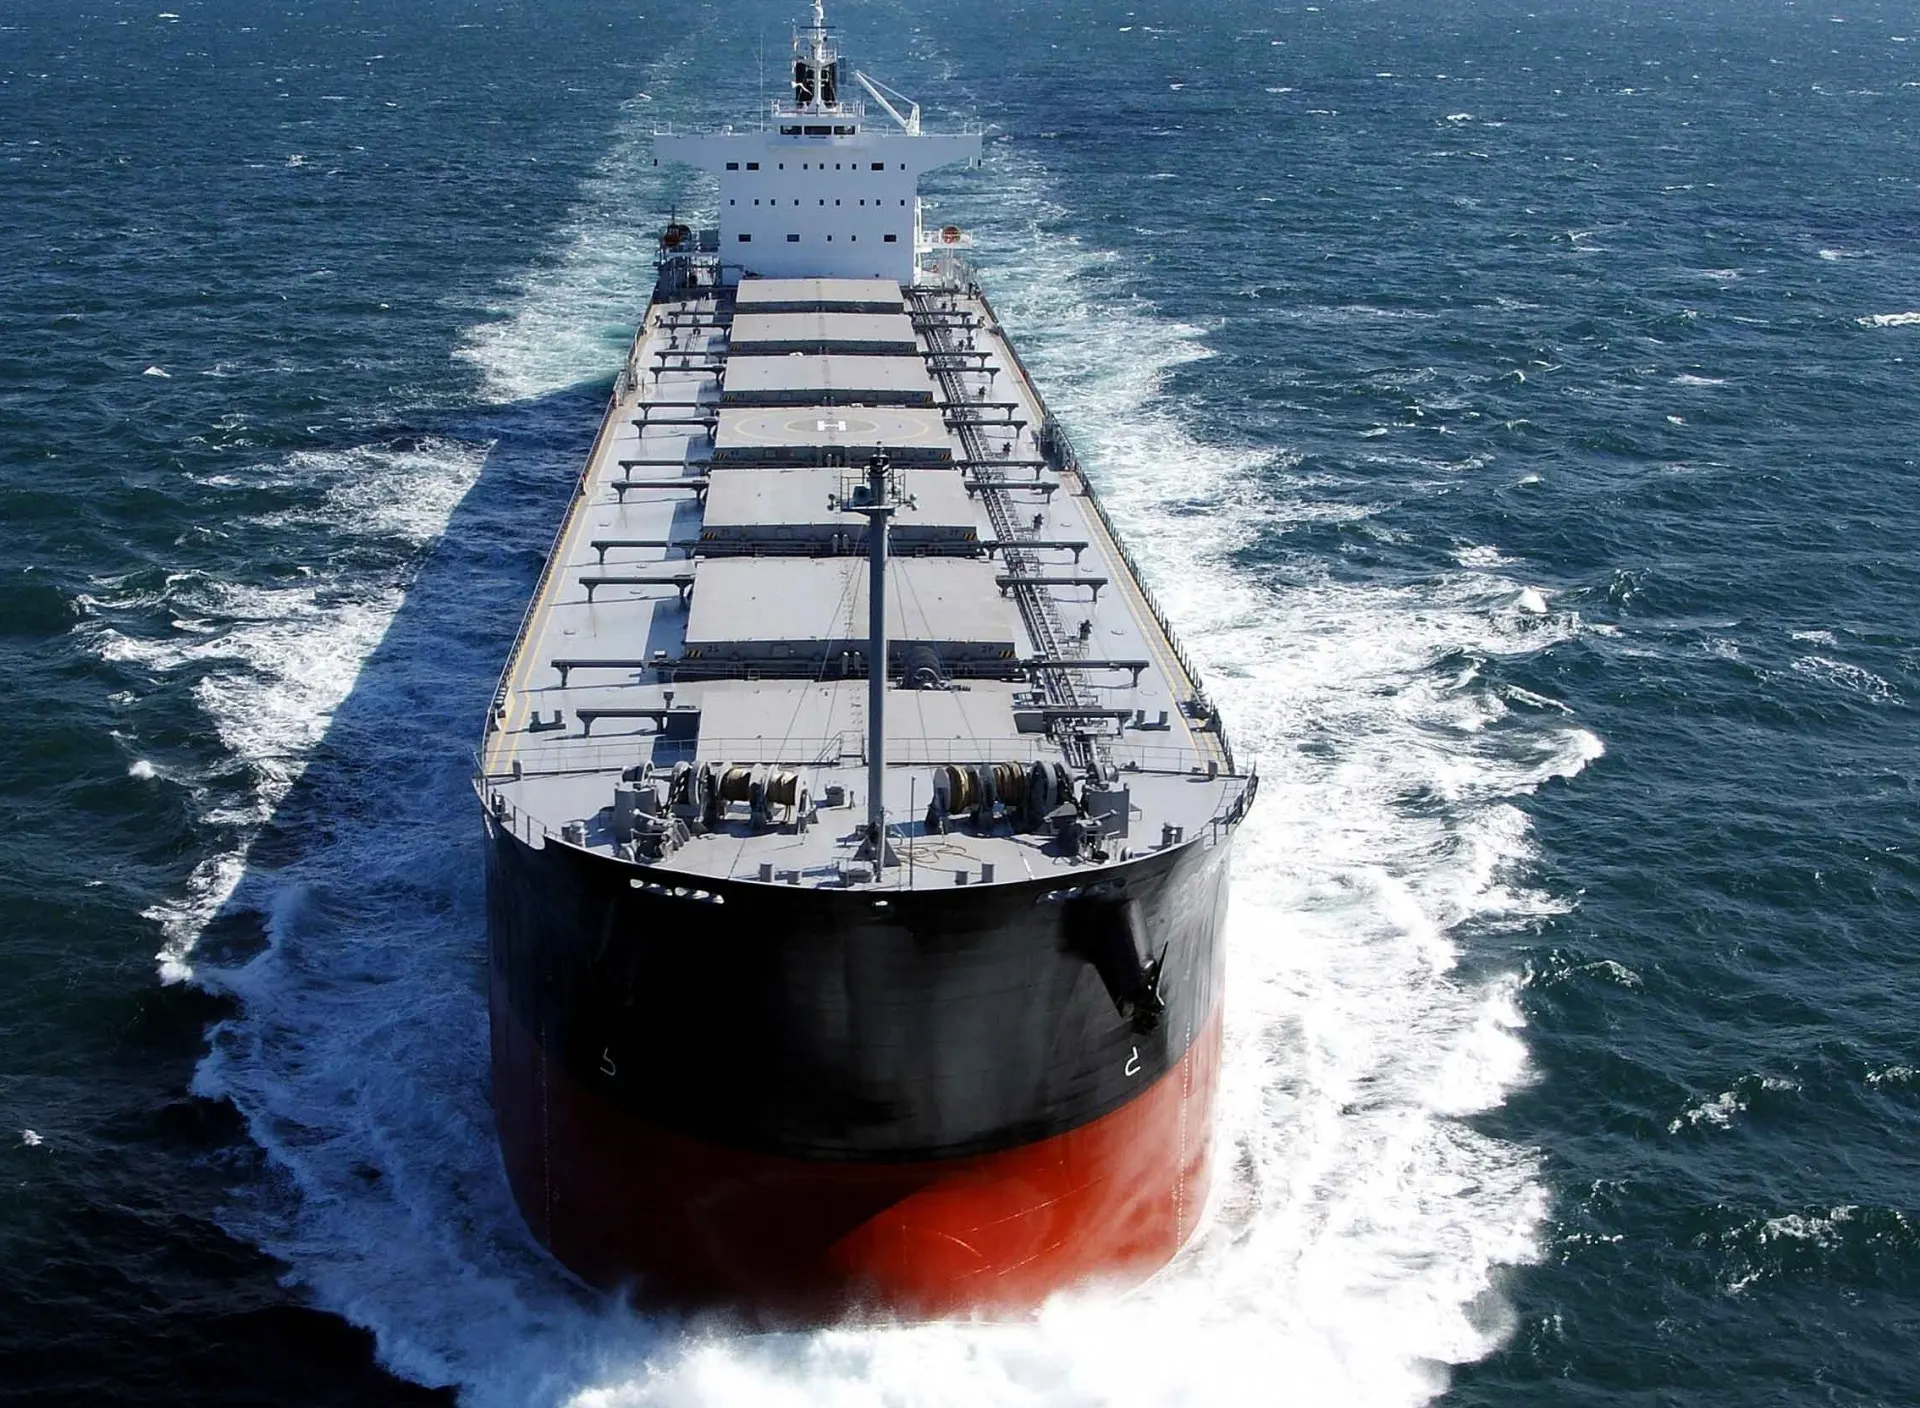 六自由度运动
工作条件运动之中,
运动之中,
精度至关重要。
当船舶运行时,测量有助于设备保持正确的坐标和方向。
工作环境
科考船·铺管机·浮式起重机·海洋机器人
02 / 设备 MARO Sensor
新品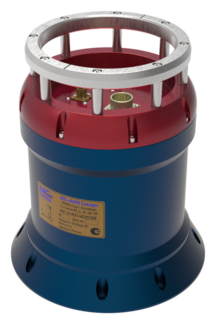 课程 · 滚动 · 纵摇
电罗经
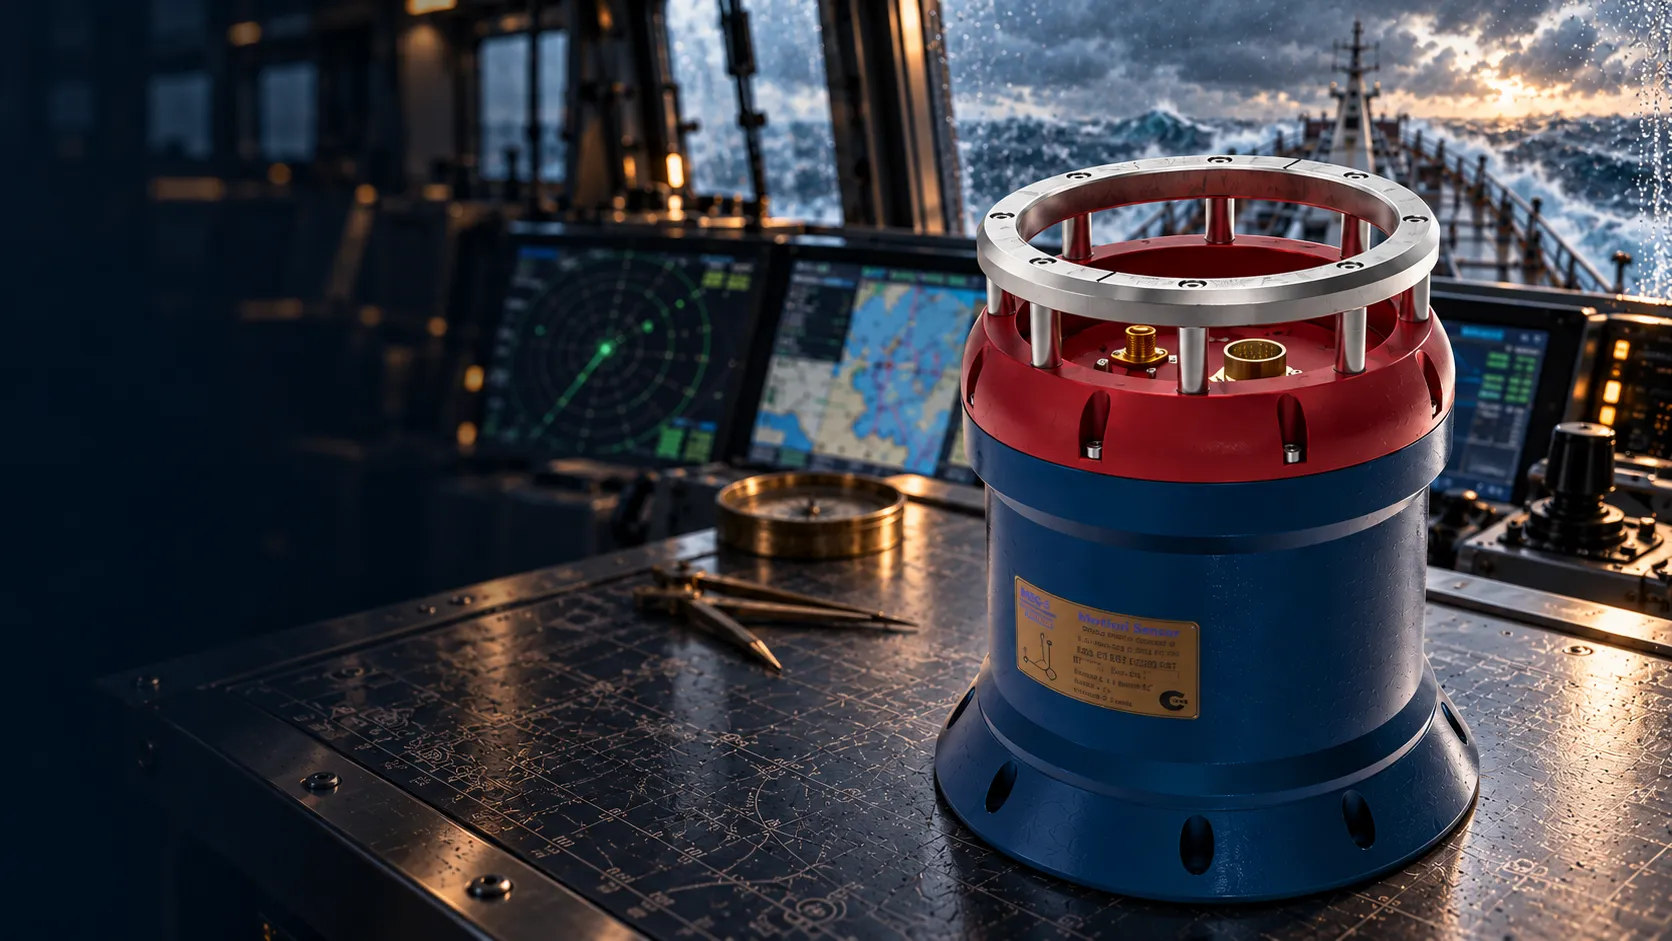
MSG-25.
俄罗斯开发的陀螺罗盘,用于确定船舶的航向和运动参数。作为海洋和海军导航系统的一部分安装。
- 航向精度
- 0.1°/余弦纬度
- 横摇/纵摇
- 0,005°*
- 载体速度
- 高达 90 节*
- 工作纬度
- 高达 85°*
- 声明的资源
- 100,000 小时*
参数依据使用说明书提供。最新版文档与供货配置可向我们索取。
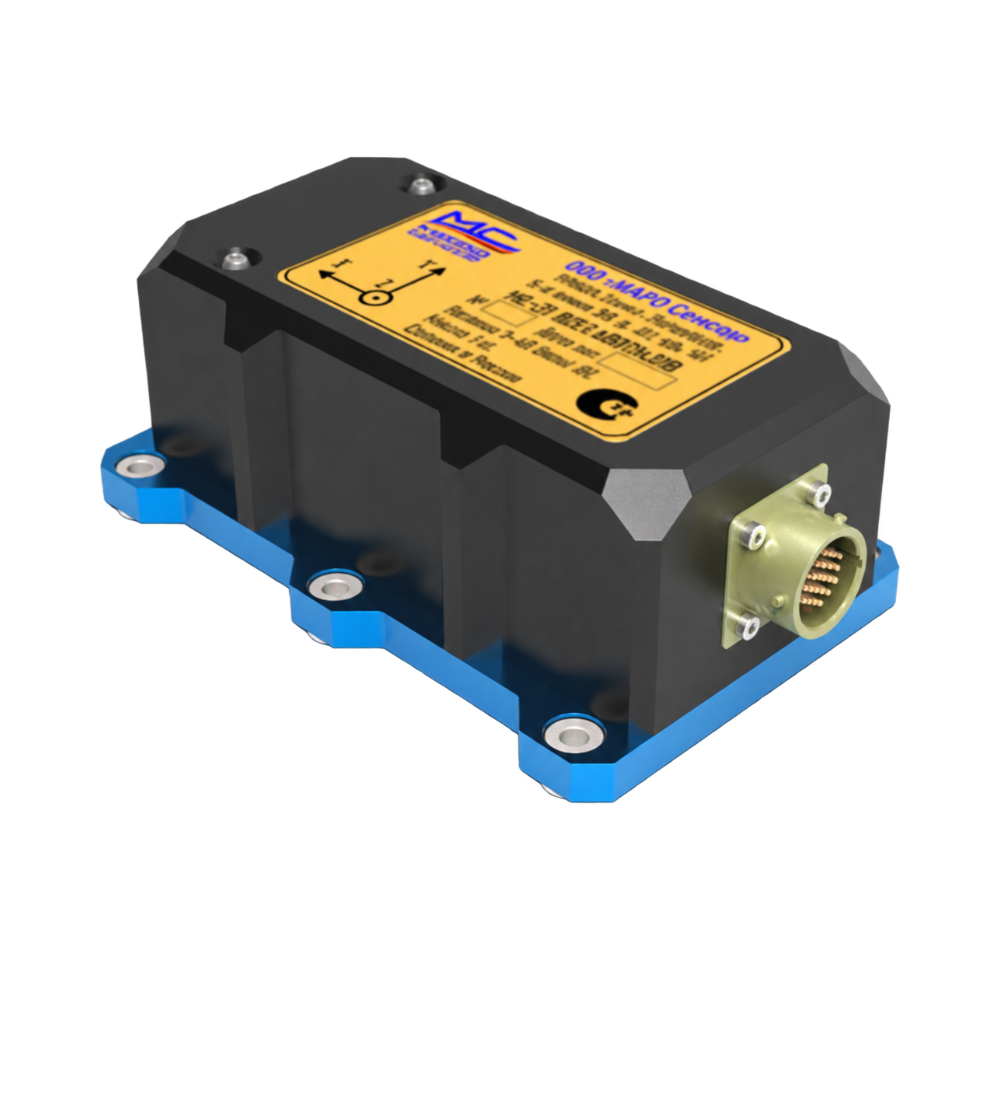
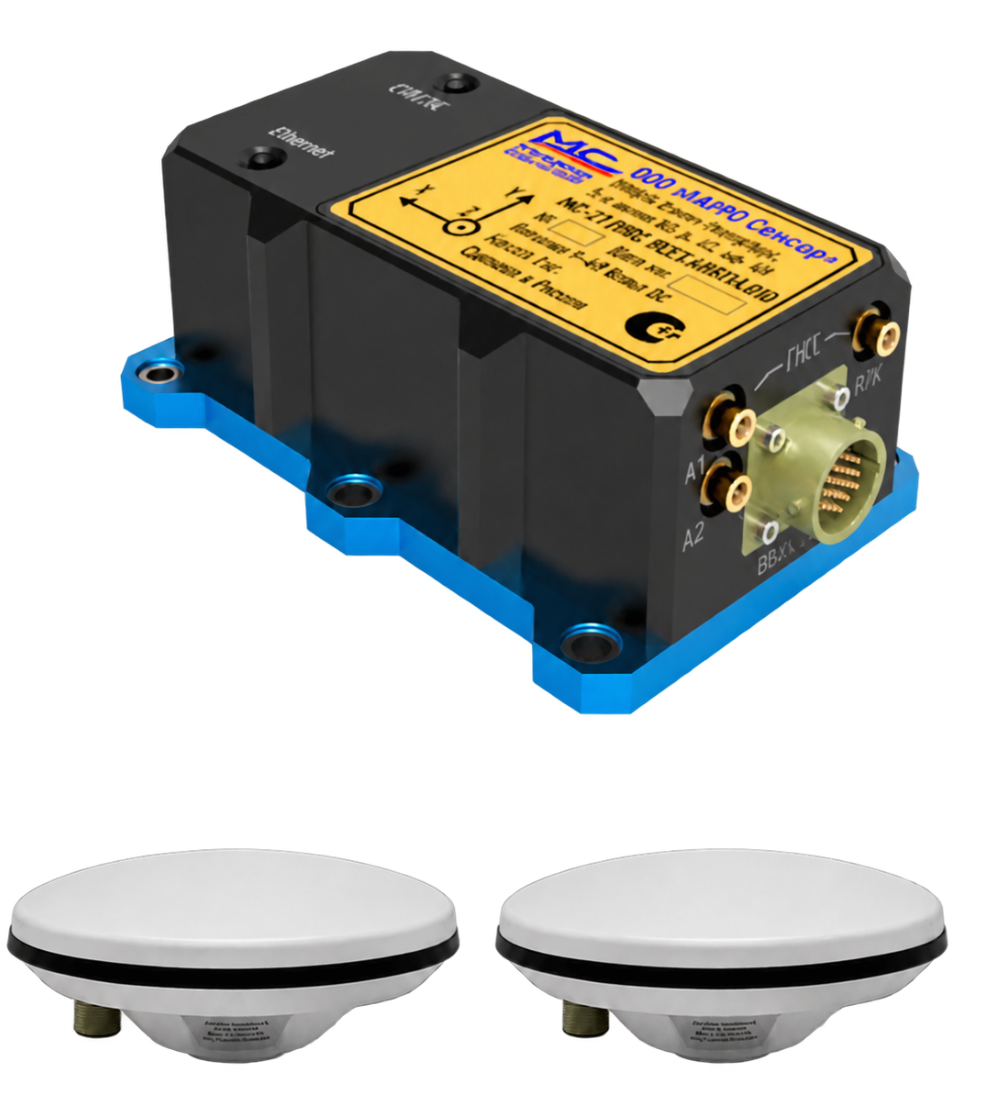
组成和有关信息 MSG-25 ↗MC系列·四个版本
船舶运动
测量单元。
从 MRU 到使用 GNSS 和 RTK 执行。选择型号以访问有关设备及其集成的信息。

03 / 测量精度
微小角度,
重大责任。
两个角度偏差。距离相同。让我们看看随着角度减小,几何位移如何变化。
图上的当前角度0,000°
绘制0.1°偏差
两个角度偏差的几何形状
参考资料0,1°
→距离1 000 km
≈偏移量0,0 m
Δ⊥ = L × tan(α)。为了清楚起见,增加了角度的垂直比例。这是两个恒定角度的几何形状的比较,不是导航系统误差的预测,也不是滚转和纵倾航向特性的比较。
04 / 校准和维护
精度源于
精准校准。
零偏移、比例因子和轴的相对方向会影响运动测量。校准可以识别并考虑这些系统误差。
XYZMEMS
IMU 01 / 零偏移02 / 规模03 / 非正交性
IMU 01 / 零偏移02 / 规模03 / 非正交性
零偏移
当没有测量到的运动时,输出非零。
比例因子
实际影响与传感器读数之间的差异。
轴不正交
敏感元件的轴并不完全成直角。
该公司的材料描述了静态和动态模式下的实验室校准,以及经过认证的实验室和校准证书。检查服务和文档的当前组成。
材料“校准” ↗05 / 转换
MRU替换,
匹配船舶需求。
用 MARO 设备替换国外传感器。选择从安装的型号、操作条件和车载系统接口开始。
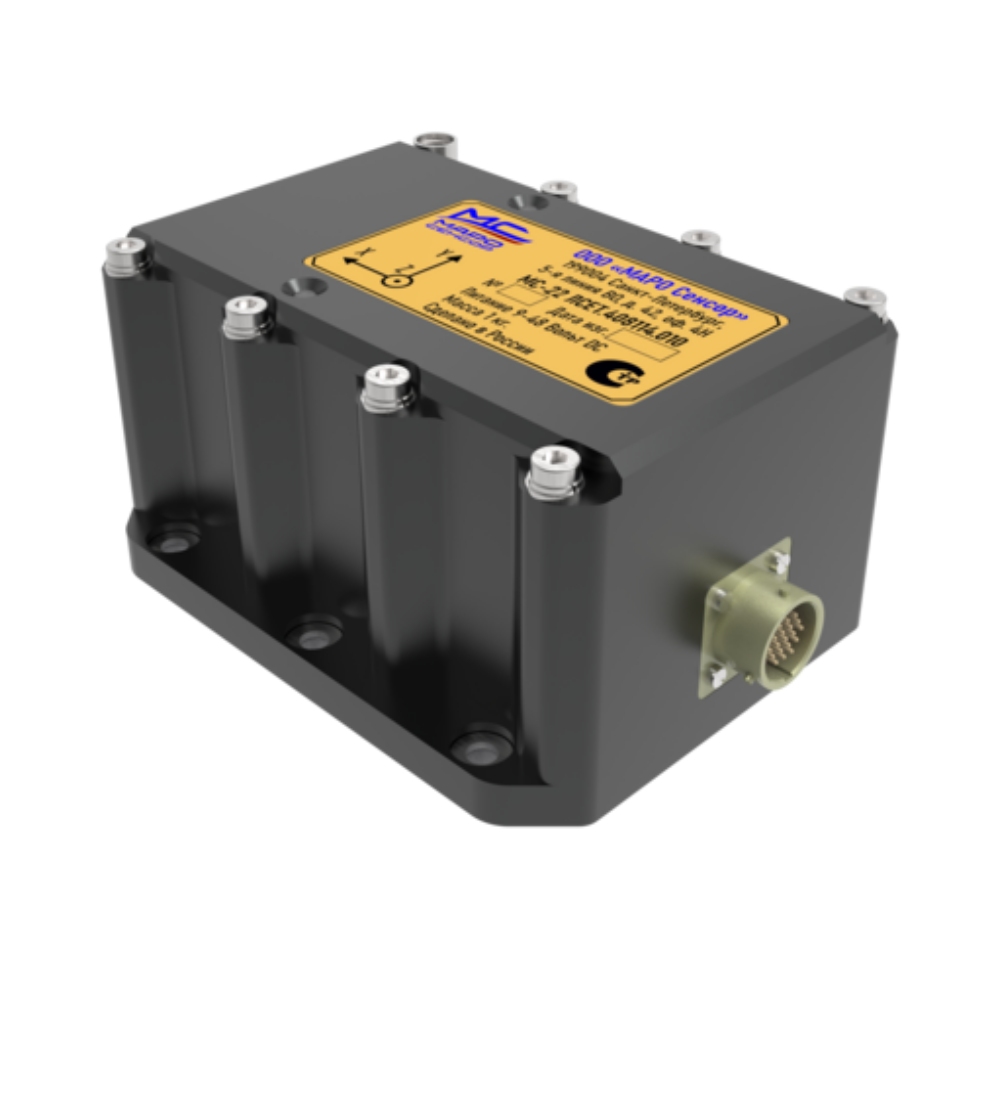
过渡
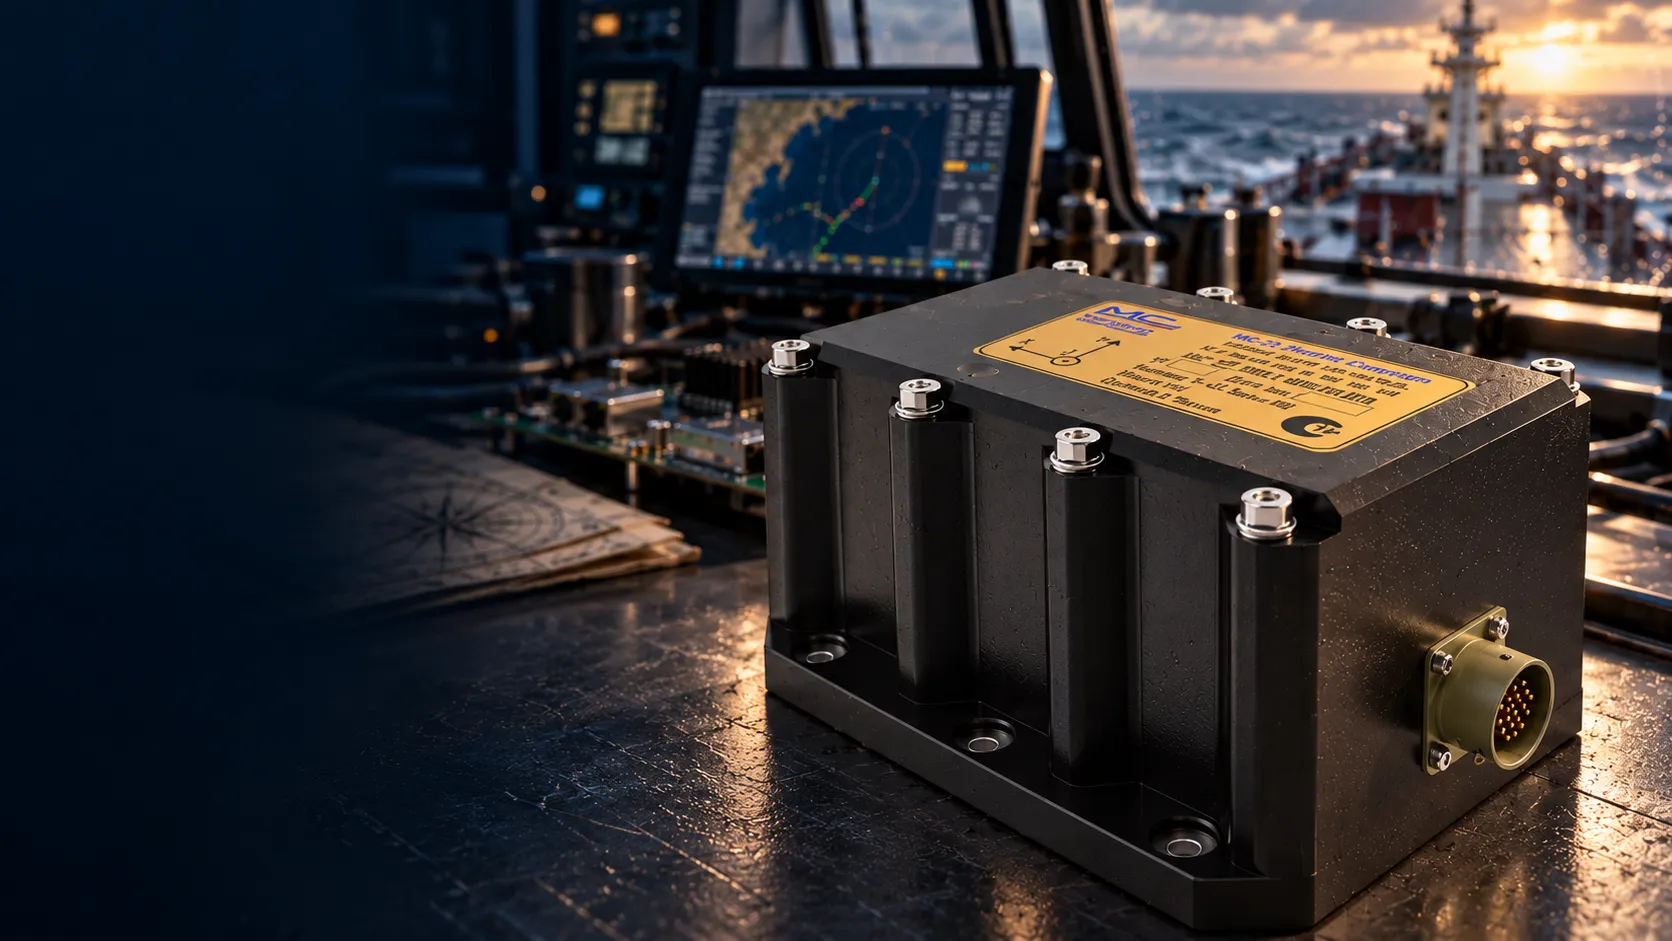
开 MC-22
开 MC-22
更换场景
与您的车载系统兼容。
原始材料列出了建议更换的MRU模型。此列表是验证的起点,并不保证可互换性。
KongsbergMRU-S · MRU-3 · MRU-H · MRU-E · MRU-5 · MRU-5+
SMCIMU-106 · IMU-008 · IMU-108
Teledyne TSSDMS-05 · DMS-10 · DMS-25 · DMS-525 · DMS-550
EdgeTechMRU-333 · 333G · 333D
其他InertialLabs MRU-2B Basic · Vectory Horizon-505 / Horizon HD · SBG Ekinox-M
如需选择,您需要安装型号 · 工作方式 · 安装及车轴 · 电源 · 输出接口 · 车载系统组成
材料“重新装备” ↗
06 / 合作伙伴
深耕海事,
协同工程。
造船、船舶自动化、导航和海洋技术。合作伙伴MARO Sensor。